
手術用ロボット
手術用ロボットは、より高い精度、より早い回復、そして低侵襲な手術を実現し、手術の実施方法や患者の回復過程を一変させている


手術用ロボットシステムには、一般的に、専用の手術器具を備えたロボットアーム、高精細3Dカメラ、および外科医が遠隔で器具を操作できるコンソールが含まれており、多くの場合、精度を高めるロボット支援制御機能が備わっています。これらの技術は、手術の効率化、回復期間の短縮、そして患者の予後の改善に寄与しています。手術室では、ロボットシステムにより、外科医は複雑な
ごく小さな切開から手術を行うことができ、多くの場合、精度が向上し、周囲の組織への影響も最小限に抑えられます。これらの先進的なシステムは、カメラ、センサー、ロボットアーム、および制御コンソール間のリアルタイム通信に依存しています。明確で途切れることのない信号経路により、あらゆる指令、映像、フィードバックループが即座に反応することが保証されています。
外科用ロボットの核心におけるリアルタイムの精度向上
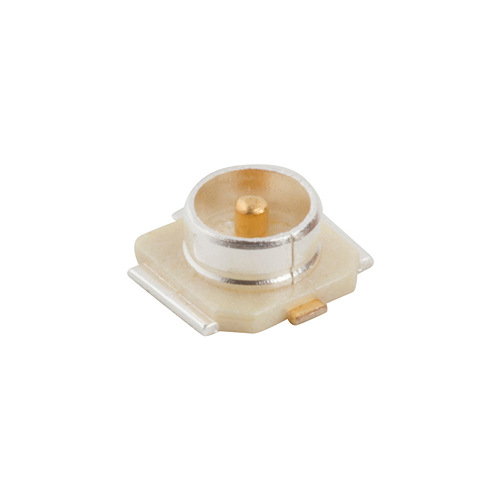
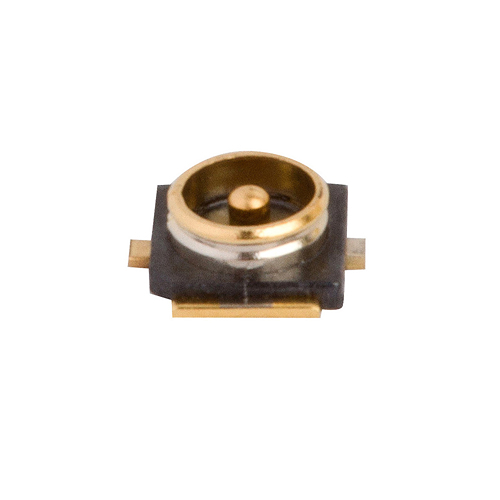
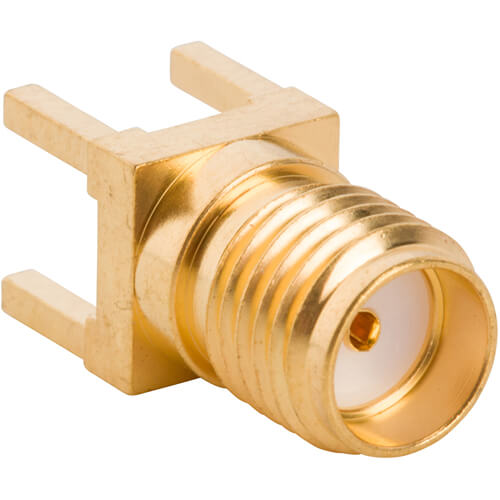
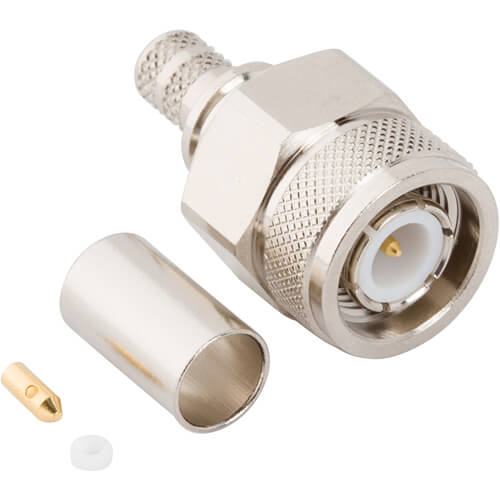
コンパクトで高性能なコネクタやケーブルアセンブリにより、自由に動き、狭いスペースにも収まるロボットツールの構築が可能になります。ロボットアームや内視鏡ツールの内部では、接続部は繰り返される動きに耐えなければならず、
信号の完全性を損なうことなく、滅菌処理や振動に耐えます。確実なロック機構とシールドにより、繊細な処置を妨げる可能性のある干渉を防ぎます。アンフェノールRFのコネクタおよびケーブルアセンブリは、高周波・リアルタイムの
データ転送は、ロボット手術に求められる精度と効率にとって不可欠です。高精細映像システムからロボットの関節に至るまで、すべての構成要素が完璧に機能しなければなりません。
関連リソース
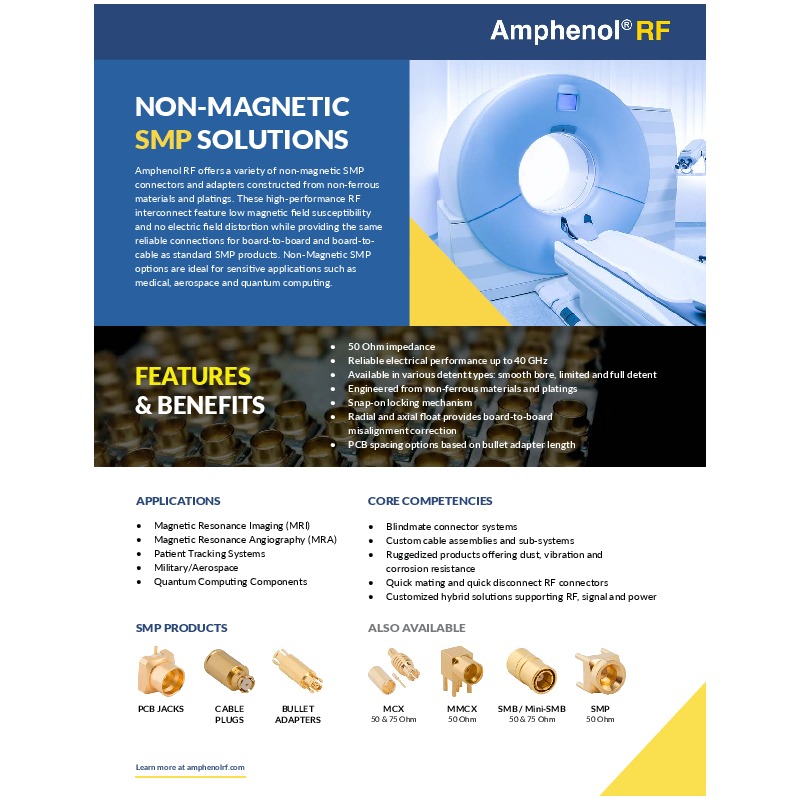
Non-Magnetic SMP Solutions
Amphenol RF's Non-Magnetic SMP Solutions provide high-performance RF connectors and adapters with low magnetic field susceptibility, ideal for medical, aerospace, and quantum computing applications. These 50 ohm connectors offer reliable electrical performance up to 40 GHz, feature a snap-on locking mechanism, and are constructed from non-ferrous materials, ensuring no electric field distortion while providing the same reliable connections as standard SMP products.
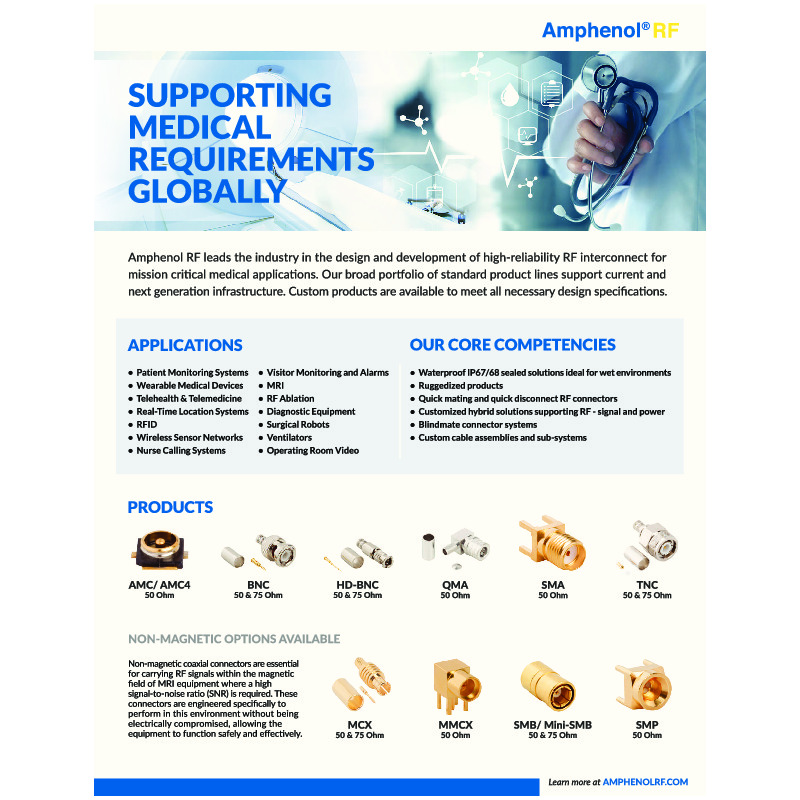
Medical Solutions
The Amphenol RF Medical Overview provides a detailed look at RF interconnect solutions designed for medical applications. It highlights high-performance connectors and cable assemblies that ensure reliable signal transmission in critical healthcare environments. The document showcases solutions for medical imaging, patient monitoring, and therapeutic equipment, emphasizing durability, miniaturization, and compliance with industry standards.
業界動向
お問い合わせ
以下のフォームにご記入ください。折り返しご連絡いたします。
アスタリスク(*)が付いている項目は必須です。