
記事・ニュース
ブログ
倉庫におけるヒューマノイドロボット:産業オートメーションを支えるRFインフラ
2026/07/22
更新日:
2026/11/17
執筆者: リンジー・スパーリング、マーケティング・コミュニケーションズ・マネージャー
倉庫用ヒューマノイドロボットの台頭
倉庫用ヒューマノイドロボットといえば、棚から商品をピッキングしたり、在庫を搬送したり、混雑した通路を移動したり、人間の従業員と安全に協働したりといった、目に見える機能に注目しがちです。しかし、これらのシステムがすべてのシフトを通じて確実に稼働できるように支えている通信インフラについては、見過ごされがちです。 固定された作業セル内で反復的な作業を行うように設計された従来の産業用ロボットとは異なり、ヒューマノイドロボットは周囲の状況を把握し、変化する状況を解釈し、リアルタイムで意思決定を行わなければなりません。この柔軟性は、人工知能、エッジコンピューティング、そして環境データを継続的に収集・処理する高度なセンサーネットワークによって実現されています。 信頼性の高いRF接続は、これらの技術が統合システムとして連携するための基盤となります。現代の倉庫用ヒューマノイドロボットは、周囲の状況を理解するために、カメラ、LiDAR、レーダー、超音波センサーからの絶え間ない情報ストリームに依存しています。各技術は、ナビゲーション、物体認識、衝突回避を支える独自のデータを提供します。 カメラは物体の識別やラベルの読み取りに必要な視覚情報を提供し、LiDARは正確な3次元マップを作成し、レーダーは粉塵の多い環境や視界不良の環境でも確実に機能し、超音波センサーは至近距離の障害物検知を支援します。これらのセンシング技術が相まって、倉庫環境に対する包括的な理解を生み出しています。 ロボットの知能化が進むにつれ、これらのシステムによって生成される情報の量は増え続けています。各センサーは、低遅延と卓越した信号完全性を維持しつつ、搭載プロセッサと通信しなければなりません。ロボットが荷物を識別する場合でも、空のパレットの位置を特定する場合でも、あるいは倉庫作業員を安全に回避して移動する場合でも、信頼性の高い通信経路は、作業の精度と全体的な生産性に直接的な影響を与えます。産業環境において接続性が重要な理由
産業用倉庫は、ロボットプラットフォームを構成するあらゆるコンポーネントにとって過酷な稼働環境を生み出します。 ヒューマノイドロボットは、振動、反復的な関節運動、モーターやパワーエレクトロニクスからの電磁干渉、温度変動、頻繁なメンテナンスサイクルにさらされながら、連続して稼働することが求められています。内部のケーブルアセンブリは、電気的性能を損なうことなく、1日に数千回も関節を曲げ伸ばししなければなりません。また、設計者は、ますますコンパクトになるプラットフォームに、より多くのセンシング技術を統合するというプレッシャーに直面しています。 追加のカメラ、レーダーモジュール、無線通信システムには、より多くのRF接続が必要となる一方で、利用可能な設置スペースは縮小し続けています。その結果、RF相互接続ソリューションは、高データレートをサポートし、優れた信号完全性を維持し、高密度に実装されたアセンブリ内で長期的な機械的信頼性を提供しなければなりません。1 適切なRFコネクタの選定には、複数の設計上の考慮事項のバランスをとることが求められます。 高周波性能と低い挿入損失は、通信経路全体を通じて信号品質を維持するのに役立ち、効果的なシールドは、近隣の電子システムによって発生する電磁干渉への影響を最小限に抑えます。確実な嵌合特性は、振動や継続的な動きによって引き起こされる接続の断続的な不具合のリスクを低減し、コンパクトなコネクタ設計により、エンジニアは性能を犠牲にすることなく、利用可能なパッケージングスペースを最大限に活用することができます。
リアルタイムの知覚と意思決定の実現
センサーフュージョンは、現代のヒューマノイドロボットの決定的な特徴の一つとなっています。高度なロボットシステムは、単一のセンシング技術に依存するのではなく、複数のセンサーからの情報を組み合わせることで、環境認識能力を向上させ、意思決定の精度を高めています。このアプローチは、ロボット内部の通信アーキテクチャに多大な負荷をかけます。 大量のセンサーデータは、タイミング精度と信号の完全性を維持しつつ、センシングデバイス、オンボードプロセッサ、および無線通信モジュール間で効率的に伝送されなければなりません。人工知能アルゴリズムがますます高度化するにつれ、こうした帯域幅の要件は今後も増大し続けるでしょう。信頼性の高いRF相互接続技術は、こうしたアーキテクチャを支える上で重要な役割を果たしています。 高性能なコネクタやケーブルアセンブリは、システム全体を通じて一貫した電気的性能を維持し、センシング、処理、および無線通信の各サブシステム間の信頼性の高い通信を可能にします。これにより、意思決定の高速化が図られると同時に、混雑した倉庫環境内での安全な運用に必要な精度を維持することが可能になります。拡張性を考慮した設計
倉庫の自動化は、孤立したロボットシステムから、インテリジェントな施設内で稼働する相互接続されたロボット群へと進化し続けています。ヒューマノイドロボットは、タスクの調整や施設運営の最適化を図るため、倉庫管理ソフトウェア、自律移動ロボット、エッジコンピューティングインフラ、プライベート無線ネットワークとの通信をますます増やしています。 このレベルの接続性をサポートするには、増加し続けるデータ量を伝送しつつ、長期間にわたる稼働サイクルを通じて信頼性の高い性能を維持できる通信システムが必要です。ロボット群が拡大し、ロボットの機能が成熟し続けるにつれ、各ロボット内部の通信インフラは、システムの信頼性、メンテナンス要件、および全体的な運用効率において、ますます重要な役割を果たすようになっています。
ヒューマノイドロボット向け接続ソリューションの設計
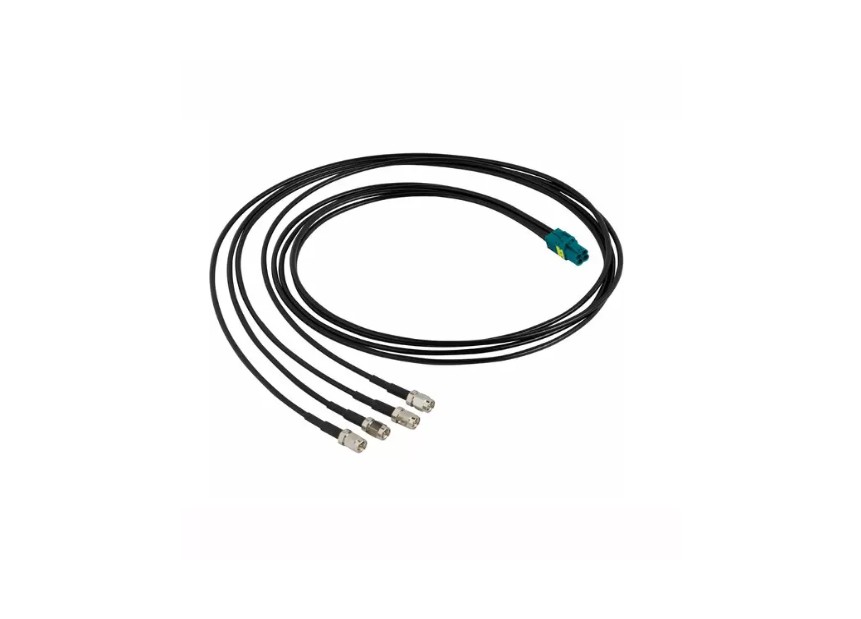
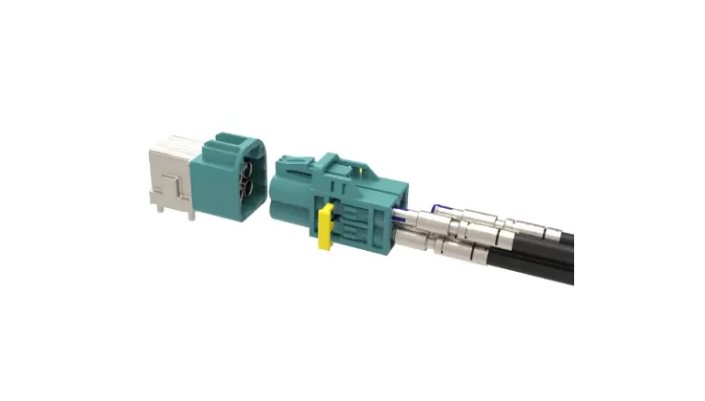
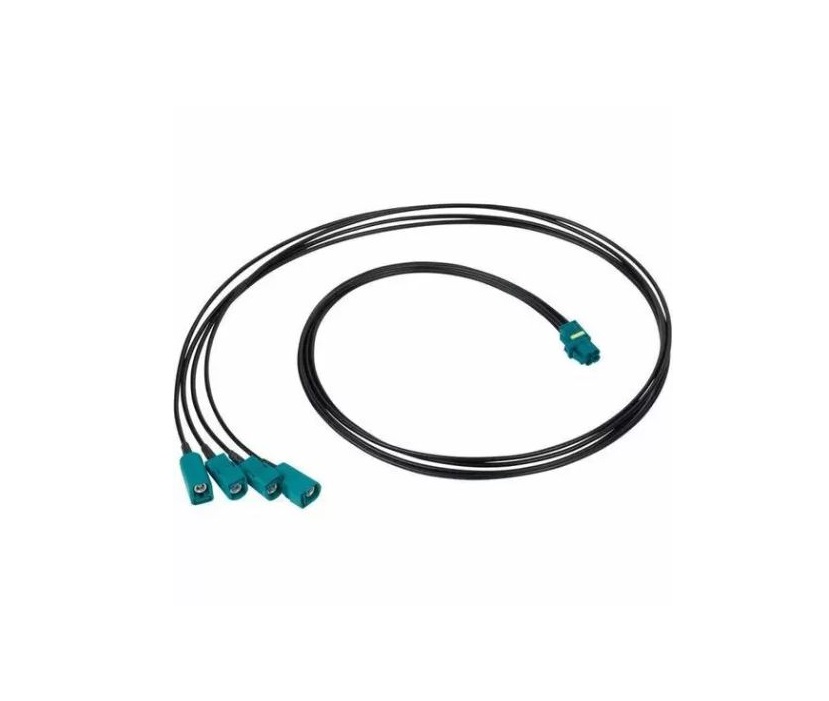
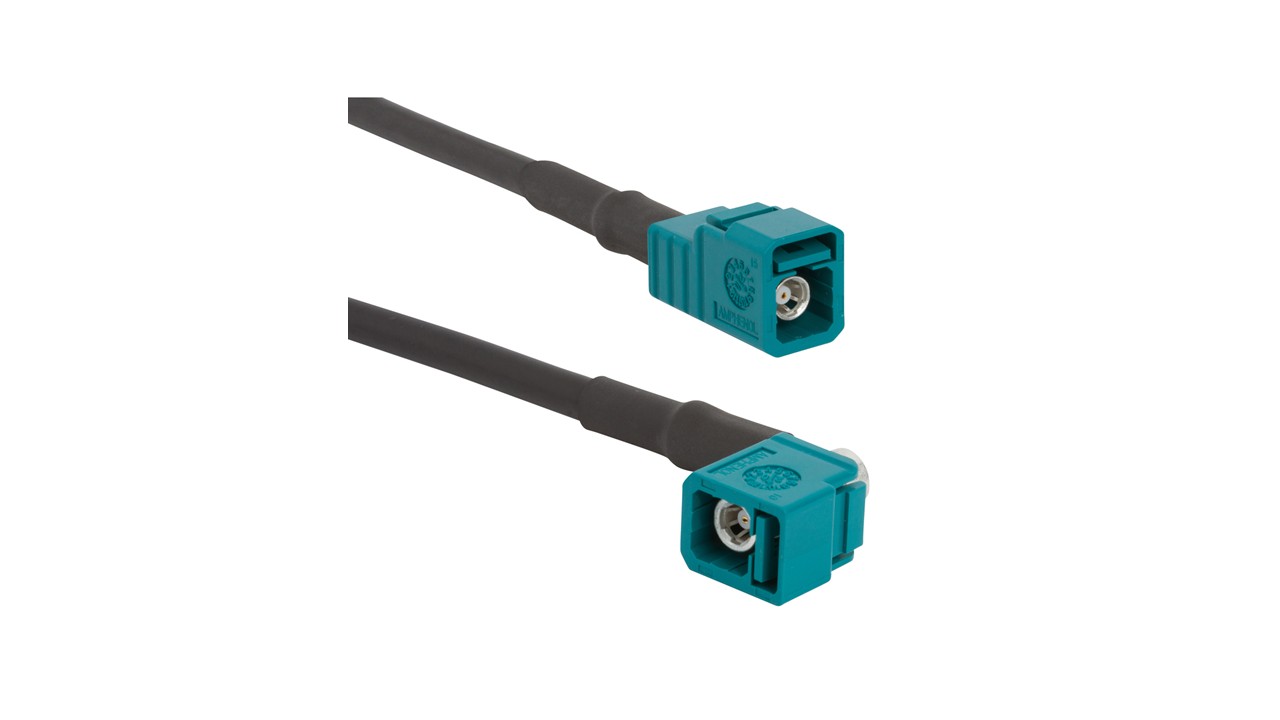
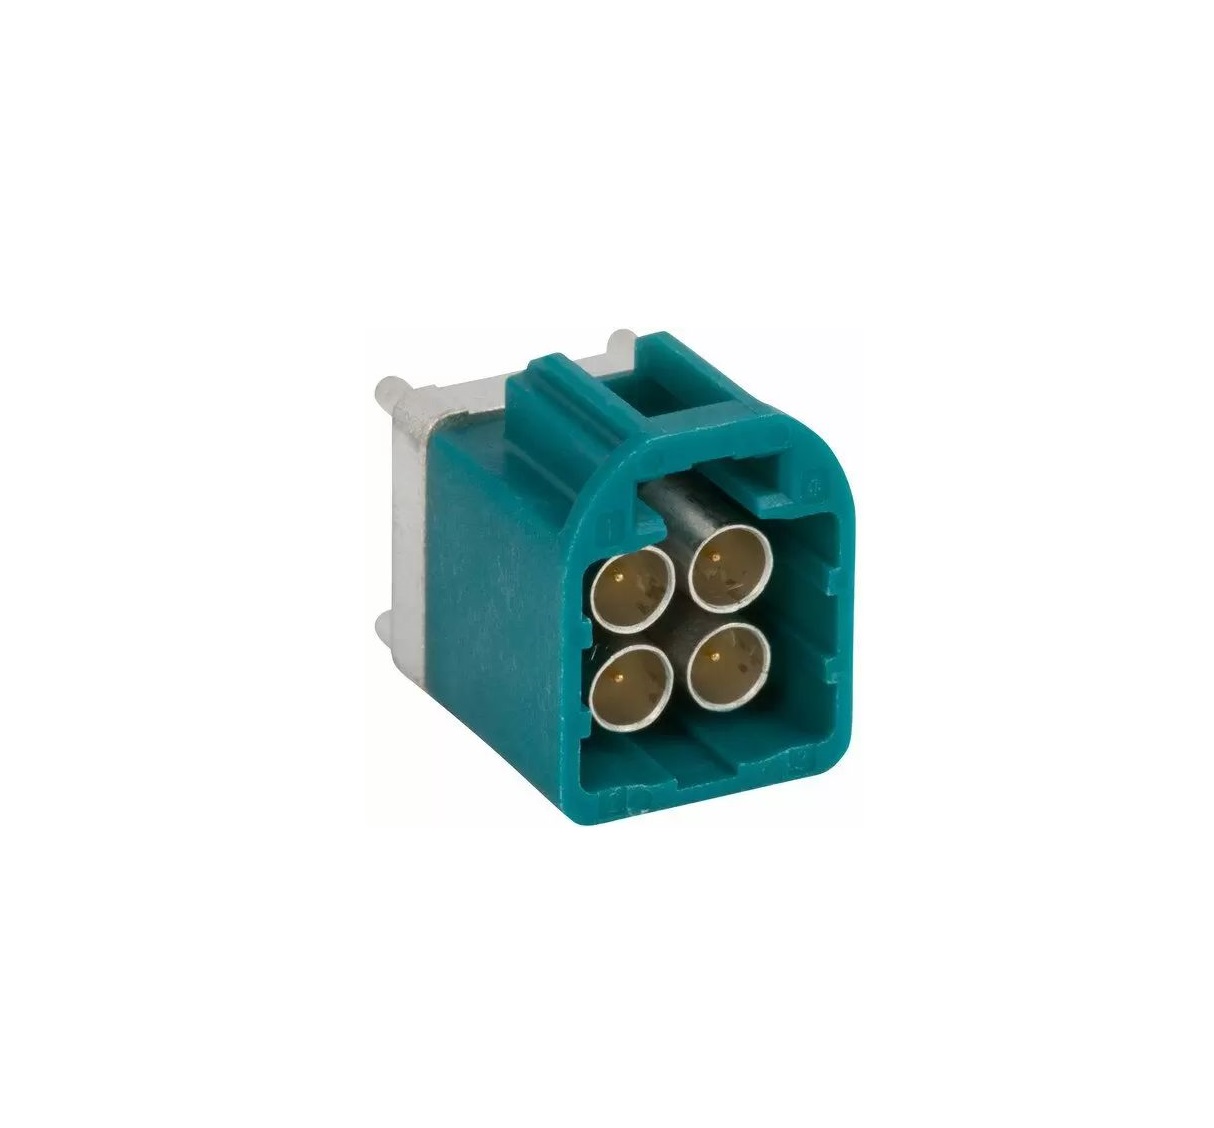
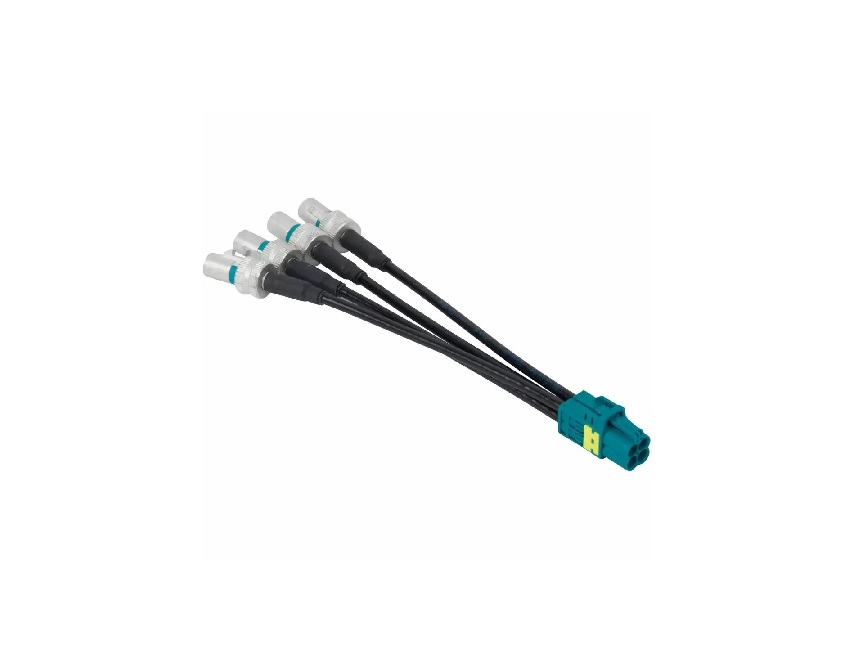
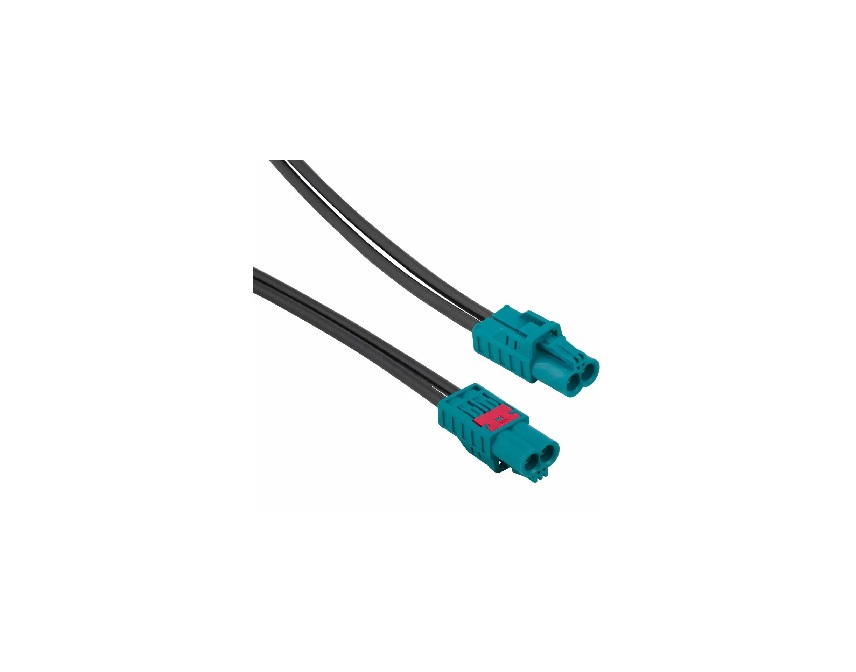
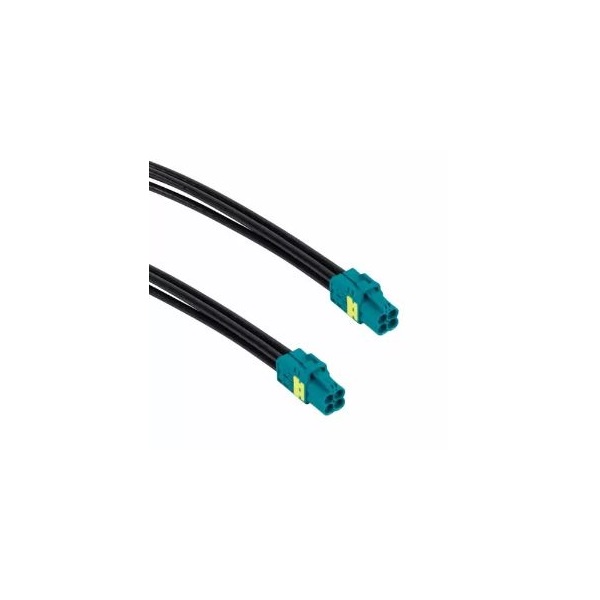
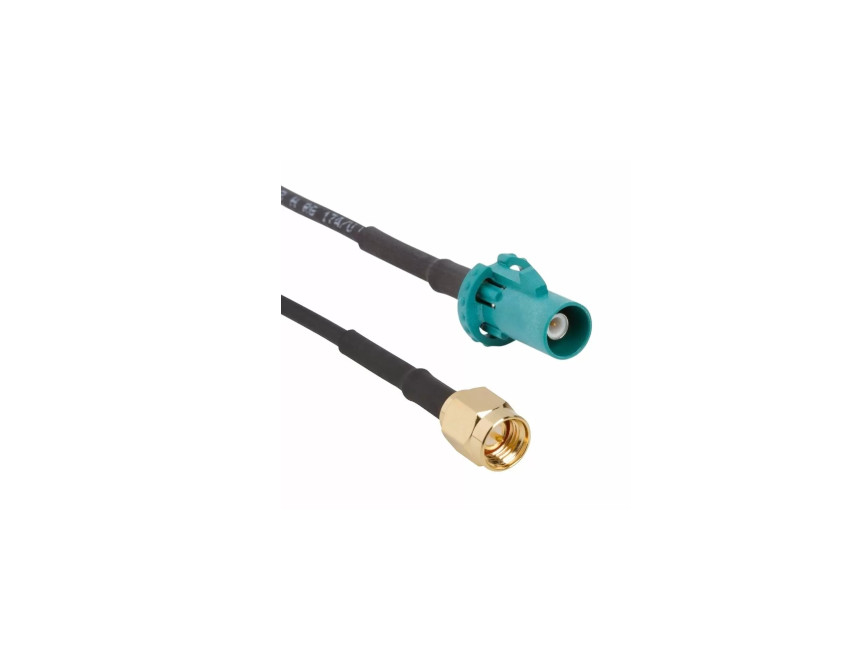
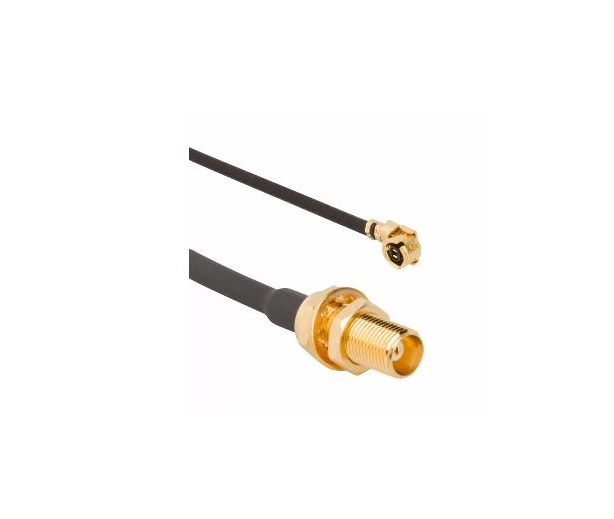
これらの設計上の課題に対処するには、電気的性能と機械的耐久性を兼ね備えたRF相互接続ソリューションが必要です。コンパクトなコネクタインターフェースにより、エンジニアは限られた設置スペース内により多くの通信チャネルを統合しつつ、高速データシステムに求められる信号の完全性を維持することができます。 アンフェノールRFのAUTOMATE® Mini-FAKRA Type Aコネクタシリーズは、最大20 Gbpsのデータ伝送速度に対応するとともに、従来のFAKRAインターフェースと比較して設置スペースを最大80%削減します。 2 機械的キーイングと色分けされたハウジングを備えたシングル、デュアル、クワッドポート構成が用意されており、これらのコネクタは、高密度システムアーキテクチャをサポートしながら、組み立てを簡素化します。 過酷な産業環境で稼働するロボットプラットフォーム向けに、アンフェノールRFは、粉塵、湿気、その他の環境的課題に耐えるよう設計されたIP67およびIP68規格の製品を含む、幅広い堅牢なRF相互接続ソリューションも提供しています。 これらの製品を補完するのが、柔軟性の高い TFC-302LL ケーブルを使用して製造された Mini-FAKRA ブレークアウト・ケーブル・アセンブリです。これらのアセンブリは、関節式ロボットの関節に伴う繰り返しの動きに対応しつつ、プロトタイプ開発、検証試験、システム統合のための実用的なインターフェースをエンジニアに提供します。 標準的な製品ラインナップに加え、アンフェノールRFは顧客と緊密に連携し、アプリケーション固有の設計上の課題に対処しています。開発プロセスの初期段階から協業を行うことで、同社のグローバルエンジニアリングチームは、コネクタの選定、ケーブル配線、および全体的なRF性能の最適化を支援し、顧客が開発を加速させると同時に設計リスクを低減できるようにしています。
次世代のインテリジェントオートメーションの構築
倉庫の自動化が進むにつれ、ヒューマノイドロボットは、より高性能で、より高度に接続され、よりインテリジェントなものになっていくでしょう。人工知能、マシンビジョン、自律的な意思決定は、倉庫の効率向上に向けた新たな機会を創出しますが、これらの技術は、ロボットプラットフォーム全体に信頼性の高い高速データ通信を提供する通信システムに依存しています。 将来のヒューマノイドロボットの性能は、ソフトウェアや機械設計だけでなく、あらゆるセンサー、プロセッサ、無線通信モジュールを接続するRFインフラの品質によっても決定されます。アンフェノールRFは、エンジニアリングの専門知識と共同設計サポートに裏打ちされた、コンパクトで高性能な相互接続ソリューションを提供することで、お客様が次世代の産業オートメーションに対応したロボットプラットフォームを開発できるよう支援します。詳細はこちら:ヒューマノイドロボット向けRF相互接続ソリューションの概要
関連リソース

お問い合わせ
以下のフォームにご記入ください。折り返しご連絡いたします。
アスタリスク(*)が付いている項目は必須です。