
将来の設計における自動車および産業用オートメーションのコネクティビティ
かつて、自動車技術と産業技術は、主に別々の環境向けに開発されていました。今日では、コネクテッドカー、産業用機械、倉庫用ロボットにおいて、カメラ、センサー、オンボードコンピューティング、無線通信を組み合わせた同様のシステムがますます多く採用されています。各アプリケーションには独自の要件がありますが、デバイス間で情報をやり取りするために、多くの場合、同じ種類のRF信号経路が利用されています。 本記事では、これらの用途がどこで重なり合っているか、カメラおよびコンピューティングモジュールの設計がどのように進化しているか、そしてそれらをサポートできるアンフェノールのRFソリューションについて解説します。
自動車におけるコネクティビティと電動化:
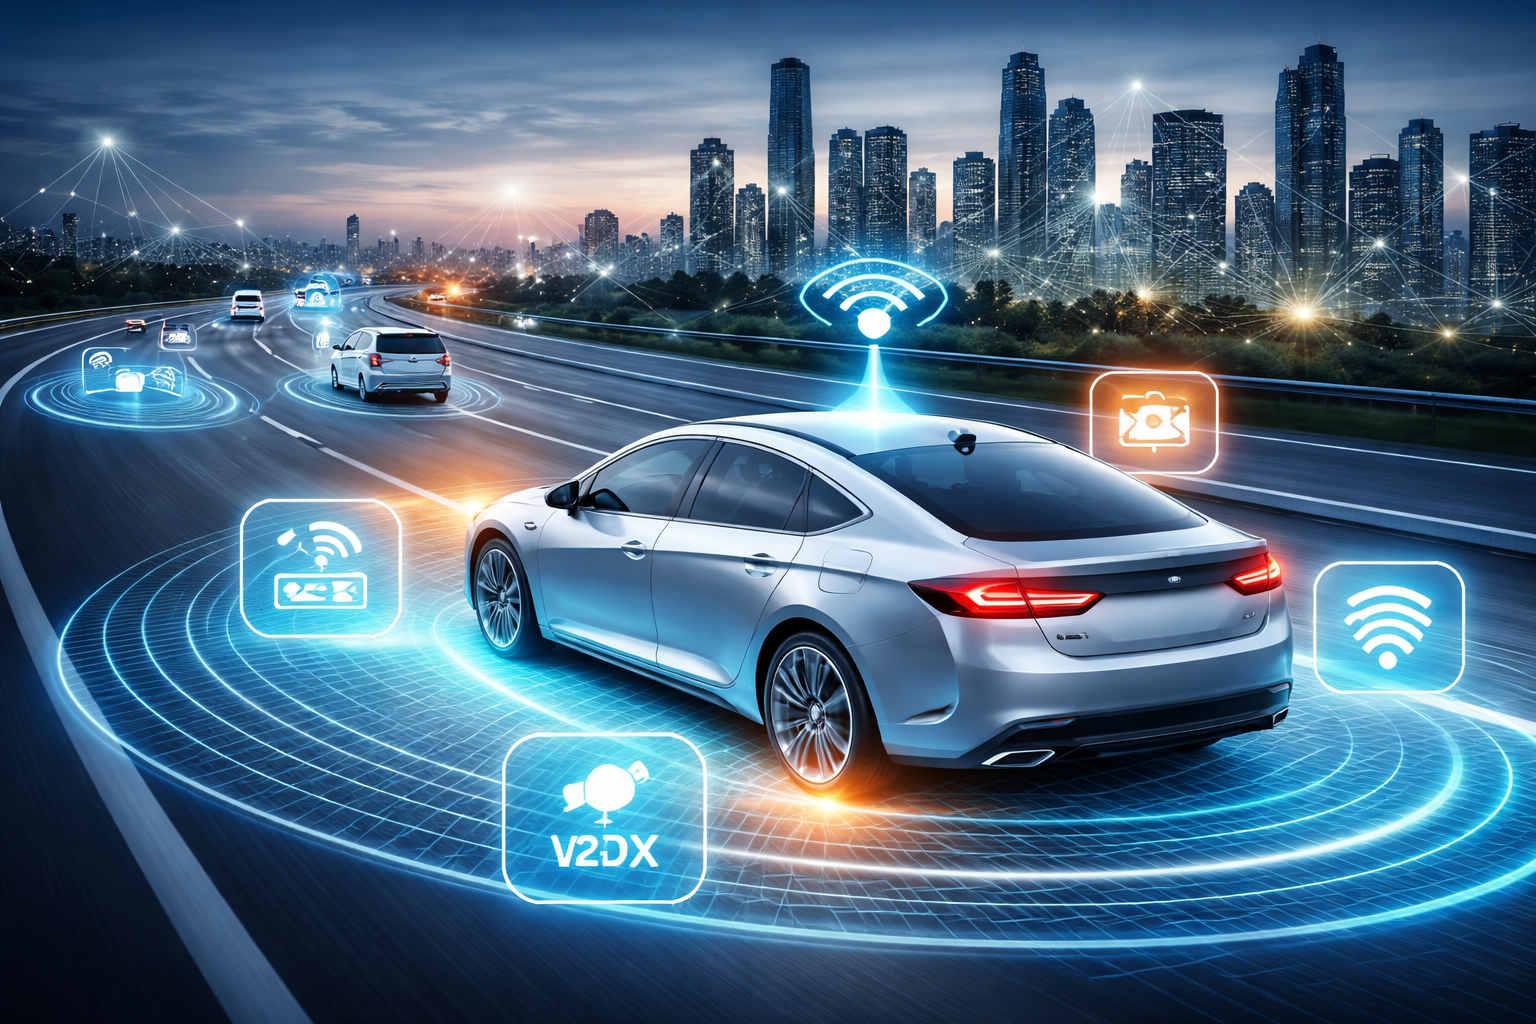
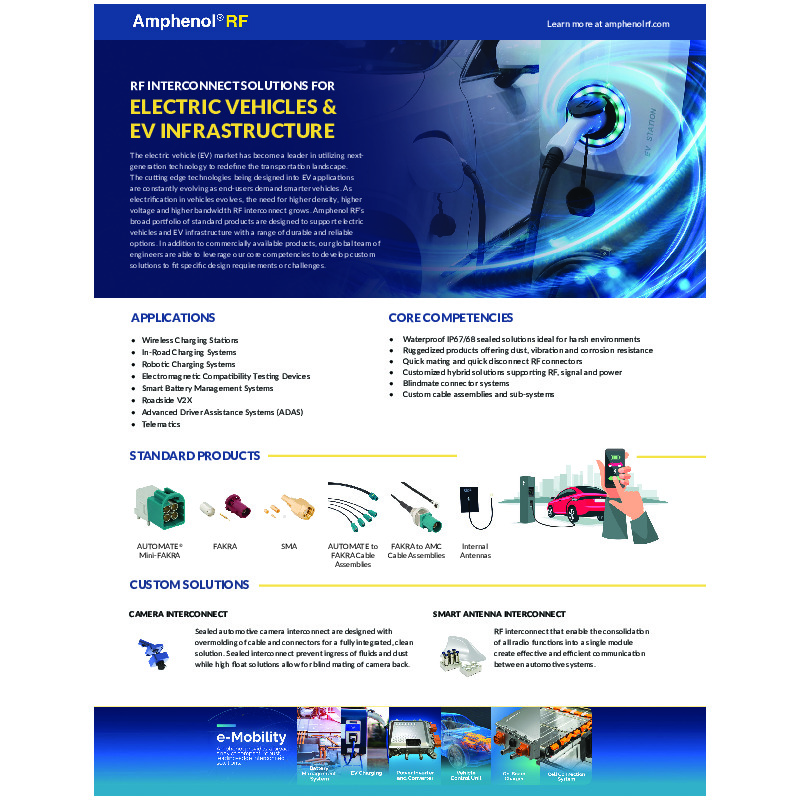
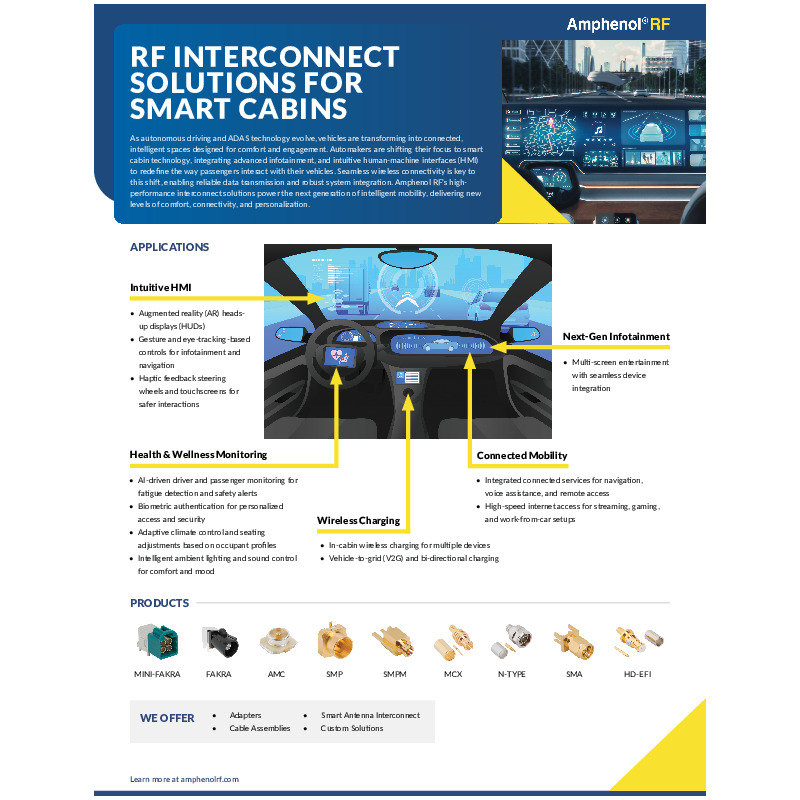
自動車業界は、技術の進歩と環境問題に後押しされ、大きな変革の真っ只中にあります。コネクティビティと電動化は、将来の車両設計を形作る2つの重要な柱です。 将来の車両には、リアルタイムのデータ交換を可能にする高度なコネクティビティ機能が搭載されるでしょう。このコネクティビティには、車両間通信(V2V)や車両とインフラ間の通信(V2I)が含まれ、安全性と交通管理の向上に寄与します。これにより、遠隔診断、予知保全、およびパーソナライズされたサービスが実現しやすくなっています。 さらに、5Gネットワークの展開により、車内での超高速かつ低遅延の接続が継続的に提供され、シームレスなストリーミング、拡張現実(AR)、および車載ソフトウェアの迅速な更新が可能になります。
電気自動車(EV)への移行は、将来の自動車設計における中心的な要素です。バッテリー式電気自動車(BEV)やハイブリッド電気自動車(HEV)は、排出ガスの削減と化石燃料への依存低減を目指しています。バッテリー技術の継続的な進歩により、航続距離の延長、充電時間の短縮、エネルギー密度の向上がもたらされるでしょう。 現在進行中の急速充電ステーションを含む充電ネットワークの拡大により、都市部と地方の両方で、EVの普及がより便利になり、広範囲に及ぶようになるでしょう。
EVの利用には明らかなメリットがいくつかあります。電動化により温室効果ガスの排出や大気汚染が削減され、より環境に優しい交通エコシステムの実現に寄与します。コネクティビティにより、先進運転支援システム(ADAS)や自動運転機能が実現し、交通安全が向上します。また、コネクテッドカーは、インフォテインメントやパーソナライズされたサービスを通じてユーザー体験を向上させます。 また、この種の車両は運用コストが低く、メンテナンス費用も抑えられ、税額控除などのインセンティブが得られる可能性もあります。
こうしたメリットがある一方で、他の新興技術と同様に、EV市場にはいくつかの課題も存在します。現在利用可能な充電インフラは、相互運用性の問題と並んで普及の障壁となっています。例えば、特定の充電ステーションは特定のEVモデルにしか対応していない場合があります。 車両が周囲の環境とより密接に連携し、データを共有するようになるにつれ、データプライバシーやサイバーセキュリティへの懸念が高まっており、堅牢な保護対策が求められます。また、「航続距離不安(レンジ・アンxiety)」という言葉は、特に日常の行動範囲外へ移動する際、EVドライバーの間で一般的になっています。
将来の自動車設計におけるコネクティビティと電動化の融合は、自動車業界における根本的な変革を意味しています。業界が普及を遅らせている初期の課題を克服していくにつれ、これらのトレンドは、より持続可能で効率的、かつコネクテッドな移動手段をもたらすことが期待されています。
産業革命の第4の波は、過去10年の間に「インダストリー4.0」または「産業用モノのインターネット(IIoT)」と呼ばれて始まりました。 この技術の進化は、サイバーフィジカルシステム、モノのインターネット(IoT)、ビッグデータ分析、クラウドコンピューティング、人工知能(AI)の統合によってもたらされたものであり、これらはすべて産業の現場に浸透し始め、従来のプロセスと融合していった。この組み合わせが、製造業やその他の産業分野における相互接続された、インテリジェントで自動化されたシステムの基盤を築いた。
自動車産業の進化と同様に、政府機関が産業分野において新たな規制の策定を開始する中、持続可能性や環境への配慮が、再生可能エネルギー、廃棄物削減、資源効率化の分野におけるイノベーションを推進している。 AI、ロボティクス、IoTの融合は、スマートファクトリーや自律型システムの開発へとつながっています。これらの技術には、この技術の汎用性を支えるために、省スペース型のRF相互接続と防水性能IP67規格のソリューションを備えた、より高速なデータ転送を可能にするインフラストラクチャが求められます。
産業環境におけるセンサー、デバイス、相互接続されたシステムからは膨大な量のデータが生成され、これらはリアルタイムで収集・分析される必要があります。これにより、プロセスの最適化や意思決定の向上が図られ、ひいてはより安全でコスト効率の高い製造業務が実現されます。
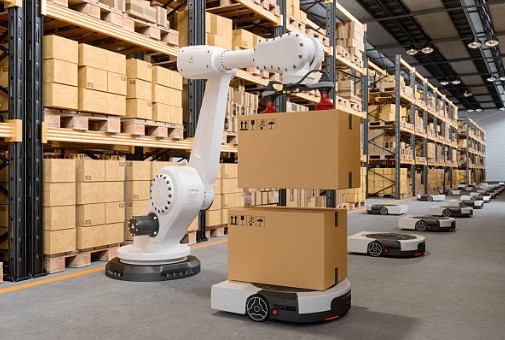
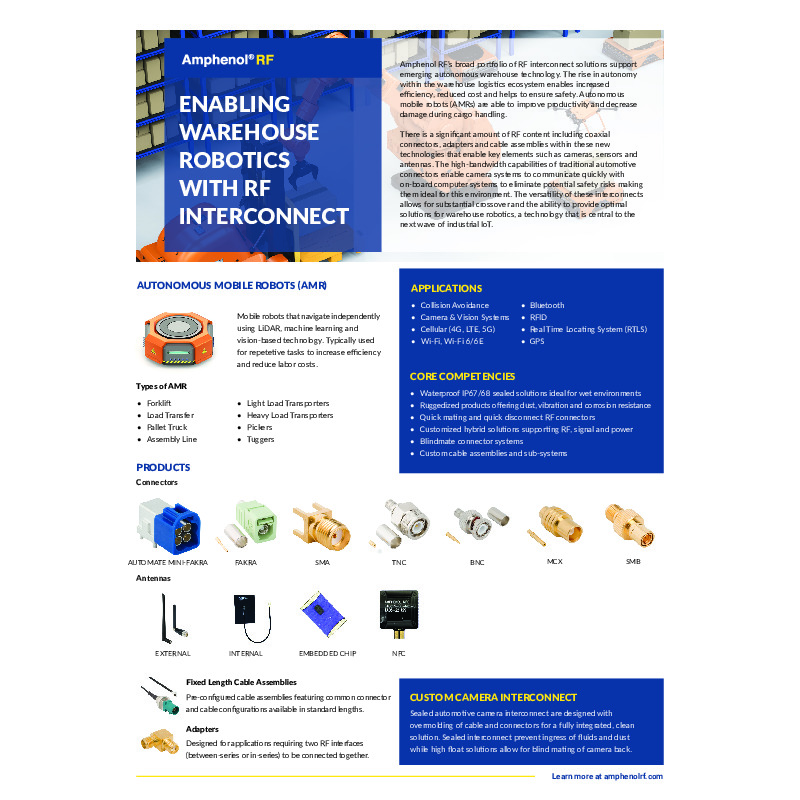
倉庫や物流センターの業務における倉庫用ロボットの活用により、従来は熟練した作業員が手作業で行っていた在庫管理、注文処理、物流に関連する様々な業務が遂行されています。 これらの業務の一部は現在完全に自動化されており、その他は人間との協働で行われています。こうしたロボットは「コボット」と呼ばれ、人間のオペレーターと並んで作業するように設計されています。ロボット技術の活用が全体的に進むことで、倉庫環境における貨物の取り扱いにおいて、効率、精度、生産性が向上しています。
倉庫用ロボットシステムは、人工知能、機械学習、センサー技術の進歩に伴い絶えず進化しており、倉庫の自動化、知能化を促進し、現代のサプライチェーンの要求に迅速に対応できるようになっています。これらのロボットソリューションは、企業が倉庫業務を最適化するために極めて重要な役割を果たしています。
市場と用途:
自動車業界:
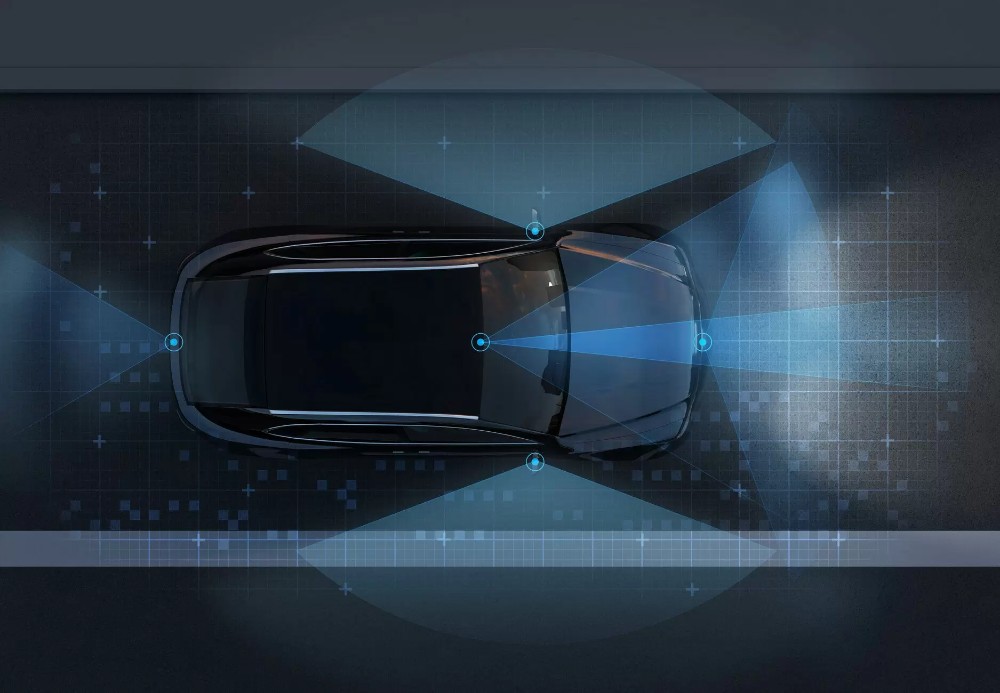
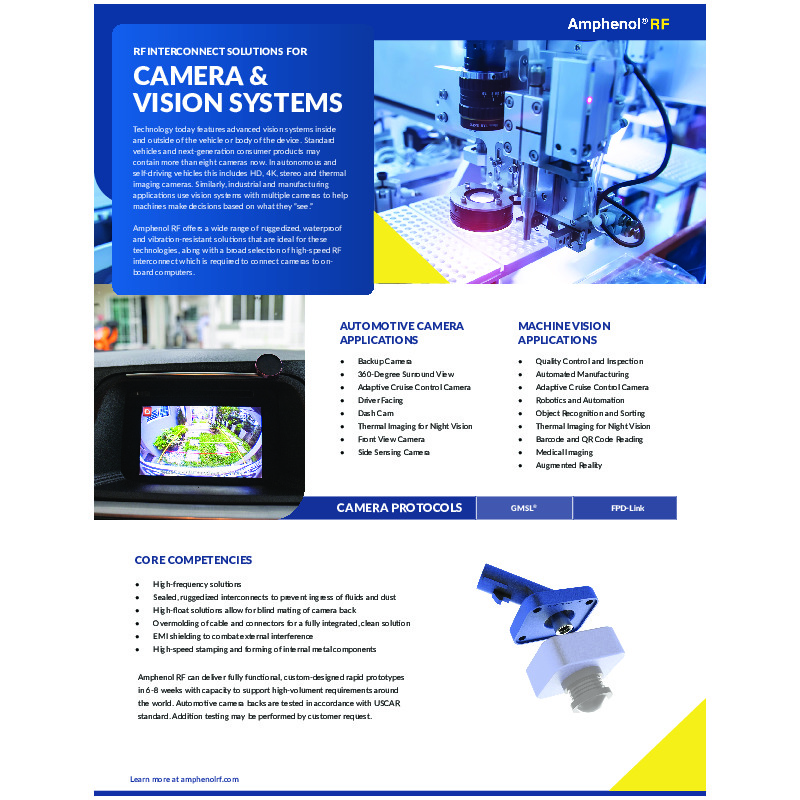
自動車業界では、コネクテッドカーや電気自動車の重要な要素である自動運転に関連する新設計を支援するために使用されるカメラの応用が急増しています。 車両に搭載されるカメラモジュールは、より安全で、便利かつ効率的な輸送システムへの移行において不可欠な要素です。これらは車両に周囲を「見る」能力と解釈する能力を与え、ドライバーの安全性と全体的な運転体験の両方を向上させます。
コネクテッドカーおよび電動車におけるカメラおよびカメラモジュールの用途は以下の通りです:
-
バックカメラ – 多くの地域で安全規制により義務付けられていることが多く、後退時に車両後方の状況を鮮明に映し出します。これらのカメラは、死角にいる歩行者、障害物、他の車両との衝突を回避するのに役立ちます。
- 360度サラウンドビューカメラ – 車両の周囲に戦略的に配置された複数のカメラモジュールが、鳥瞰図のような映像を生成し、狭い場所での駐車や操作を支援します。
- 前方カメラ – 主にADAS(先進運転支援システム)で前方の道路を監視するために使用され、車線逸脱警報、車線維持支援、アダプティブ・クルーズ・コントロールなどの高度な機能を実現します。
- アダプティブヘッドライト – カメラは、走行状況、車速、ステアリングの切り角に基づいて、ヘッドライトの照射方向や照度を調整します。この機能により、視認性が向上すると同時に、対向車のドライバーへの眩しさを最小限に抑え、事故を削減します。 • 交通標識認識 – 交通標識を識別・解釈し、重要な情報を車両のダッシュボードに表示するのは、車載カメラの役割です。これにより、ドライバーは速度制限、進入禁止標識、その他の道路規制を常に把握することができます。
- 歩行者検知および衝突回避 – 多くの場合、これらのシステムにはカメラモジュールが組み込まれており、歩行者や自転車との衝突を防ぐために、ドライバーに警告を発したり、自動ブレーキを作動させたりします。
- 動物検知 – 一部の車両では、カメラを使用して道路を横断する動物を検知し、ドライバーに警告することで、事故のリスクを低減しています。
- ドライバーモニタリング – 車内カメラがドライバーの挙動を監視し、居眠りや注意散漫の兆候が検出された場合に警告を発します。これらのシステムは、ドライバーの注意力を高めることで安全性を向上させます。
- 車内監視 – 車内のカメラは、セキュリティや監視の目的にも使用でき、乗客の安全を確保するとともに、盗難や破壊行為を未然に防ぎます。
- 暗視機能 – 赤外線カメラは暗視表示を提供し、低照度条件下でもドライバーが歩行者や動物を確認できるようにします。
- 高度な駐車支援 – カメラは、縦列駐車、直角駐車、自動駐車システムなど、さまざまな駐車関連の作業を支援します。
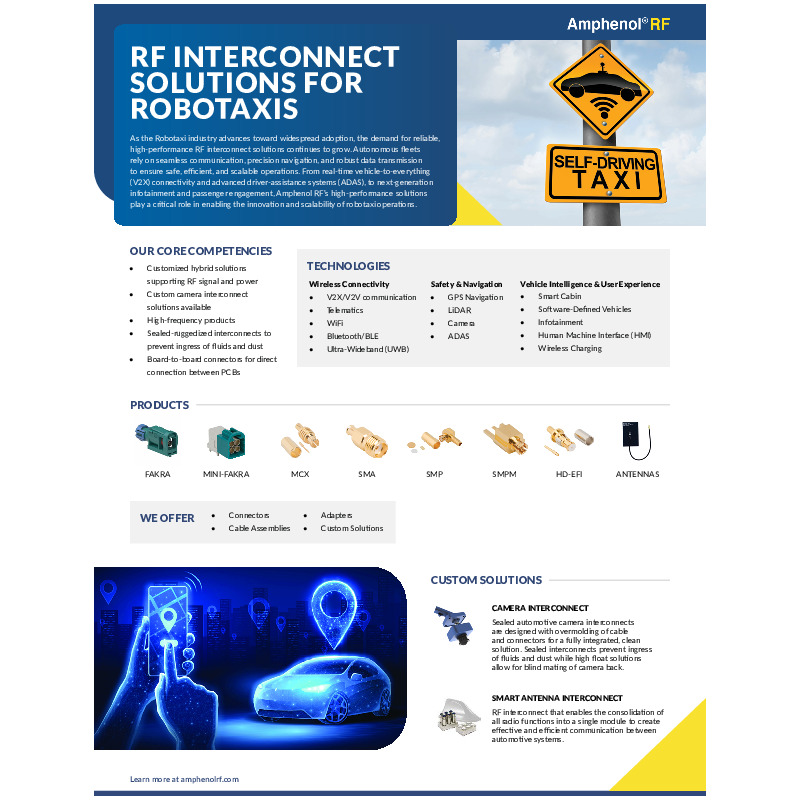
- 自動運転車 – カメラモジュールは、LiDARやレーダーなどの他のセンサーと組み合わされることが多く、自動運転車にとって不可欠であり、運転判断を行うためのリアルタイムデータを提供します。
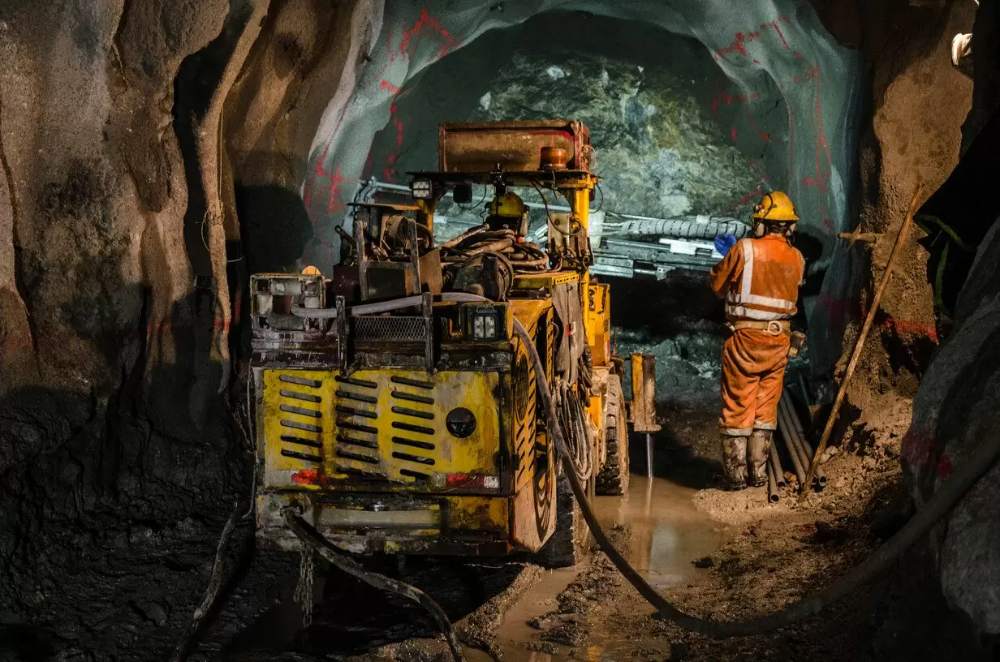
重機および産業用車両:
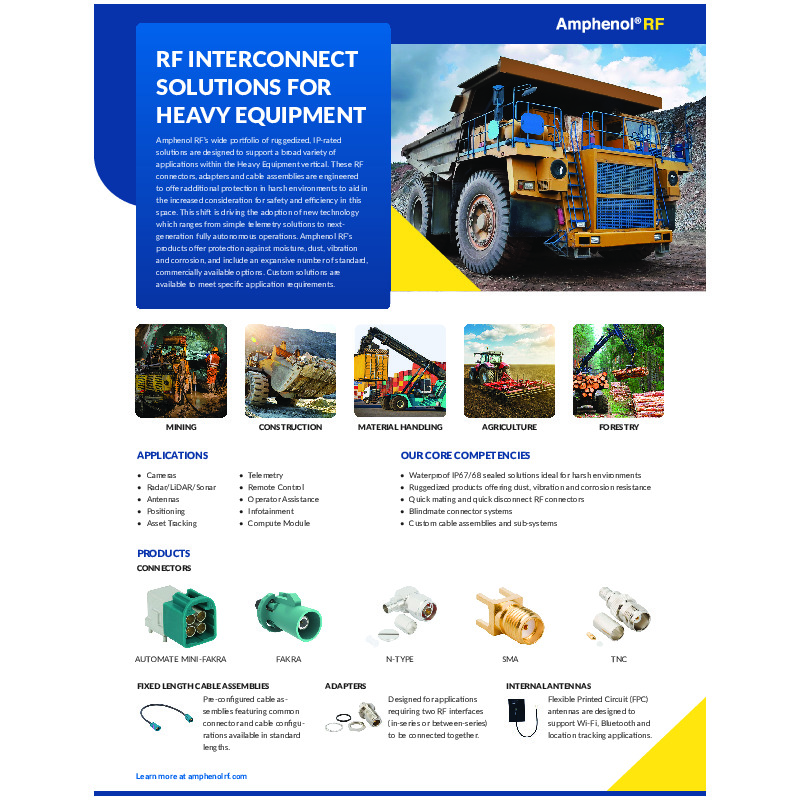
商用車と同様に、重機および産業用車両においても、カメラモジュールは安全性、生産性、および運用効率の向上に重要な役割を果たしています。カメラが提供する機能は、ダウンタイムを削減し、機器と作業員の全体的な効率を向上させると同時に、オペレーターに情報に基づいた意思決定を行い、潜在的なリスクを軽減するための重要な情報を提供します。この分野におけるカメラモジュールは、一般的に以下の用途で使用されています:
- バックカメラ:ブルドーザー、ショベルカー、ダンプトラックなどの重機には、オペレーターが車両後方の状況を明確に把握し、安全な後退や操作を支援するためのバックカメラが搭載されています。これらのカメラは、死角が多い混雑した建設現場で頻繁に発生する事故の防止に役立ちます。
- 360度サラウンドビューカメラ:車両の周囲に戦略的に配置された複数のカメラが、車両周辺の包括的な視界を提供し、死角を減らし、ナビゲーションを支援します。
- オペレーターモニタリング:車内の各所に設置され、オペレーターに作業スペースをよりよく把握させると同時に、運転者の行動や注意力を監視し、疲労、注意散漫、不適切な操作による事故を防止します。
- 積載物監視カメラ:フォークリフトや大型ローダーで使用され、オペレーターが積載物を正確に位置決めし、安全な吊り上げや設置を行うのを支援します。
- クレーン位置決めカメラ:掘削、重量物の持ち上げ、設置といった作業に不可欠なブーム、クレーン、アームを、オペレーターが正確に位置決めできるよう支援します。
- バケット/ブレード位置決めカメラ:建設機械や土工機械のバケット、ブレード、その他のアタッチメントを、オペレーターが正確に位置決めできるよう支援します。
- 遠隔操作用カメラ:車両が遠隔操作または自律走行される際、オペレーターや制御センターにリアルタイムの映像を提供します。
- サーマルカメラ:熱シグネチャを検知することで、低照度や粉塵の多い環境での視認性を向上させ、過熱や潜在的な危険の検知を支援します。
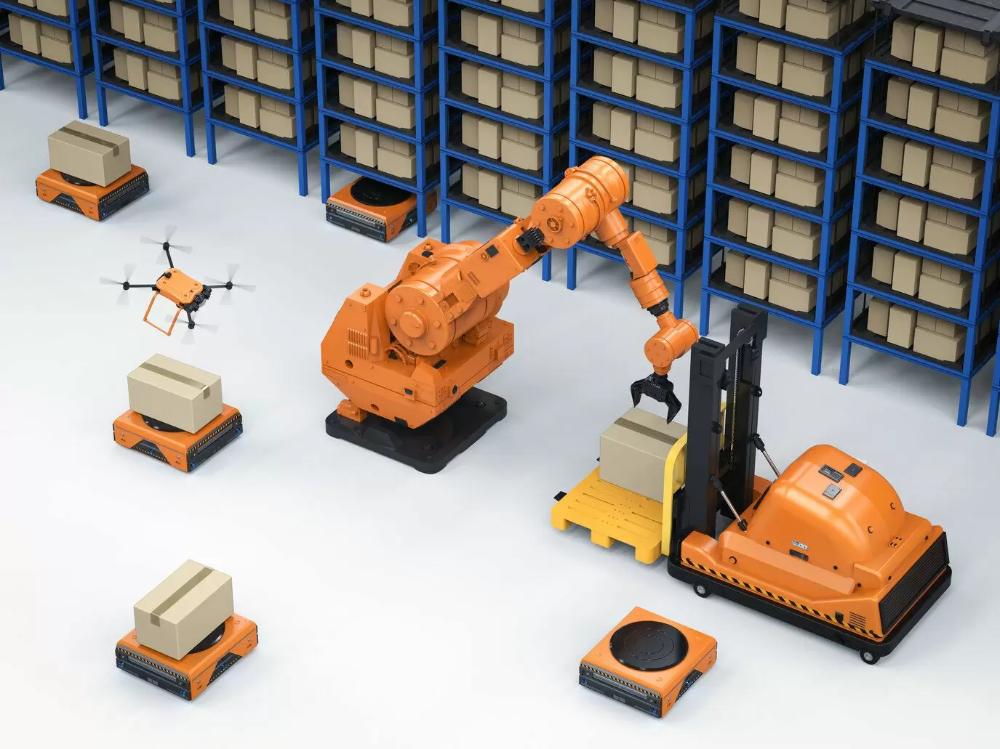
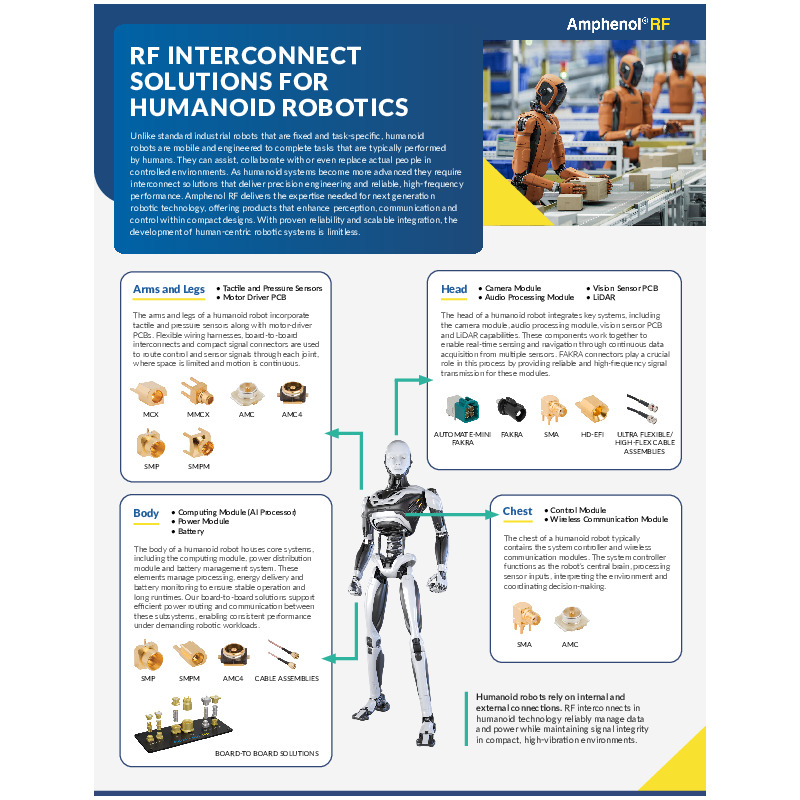
倉庫用ロボット:
倉庫用ロボットは、自動車設計と同様の技術を活用し、視覚認識およびナビゲーション機能を提供することで、倉庫環境内で効率的かつ安全に動作できるようにしています。 カメラにより、ロボットは周囲と相互作用し、タスクを正確かつ効率的に遂行し、安全性を高めることができます。ロボット技術の進歩に伴い、工場自動化におけるカメラの役割はさらに拡大し、物流および流通業務の効率と生産性の向上を牽引すると期待されています。
この分野では、カメラモジュールは通常、以下の用途に使用されます:
- ナビゲーション:カメラは、周囲の映像を撮影し、目印を特定し、障害物を検知することで、ロボットが倉庫内を移動するのを支援します。これらのカメラには、低照度環境向けに特別に設計されたものも含まれます。
- 物体検出・認識:これらのカメラにより、ロボットは倉庫内の物体、棚、パレット、その他のアイテムを識別し、その位置を特定することができます。この情報をもとに、ロボットは代替ルートを計画し、衝突を回避することが可能になります。
- バーコードおよびQRコードの読み取り:バーコードやQRコードの認識機能を備えたカメラは、ロボットが在庫品を正確に識別・追跡するのに役立ちます。これは、在庫管理や注文処理において重要な役割を果たします。
- ピッキング・アンド・プレース作業:ロボットアームやグリッパーに搭載されたこれらのカメラは、棚、ビン、パレットから物品を識別し、確実に取り出す作業を支援します。ビジョンシステムにより、商品の正確な位置合わせと取り扱いが保証されます。
- パレタイゼーションおよび積載:カメラは、パレット上での物品の積載や配置を支援します。
- 遠隔監視:ライブ映像配信により、オペレーターや監督者はロボットの稼働状況を遠隔で監視でき、トラブルシューティングやリアルタイムでの意思決定が可能になります。
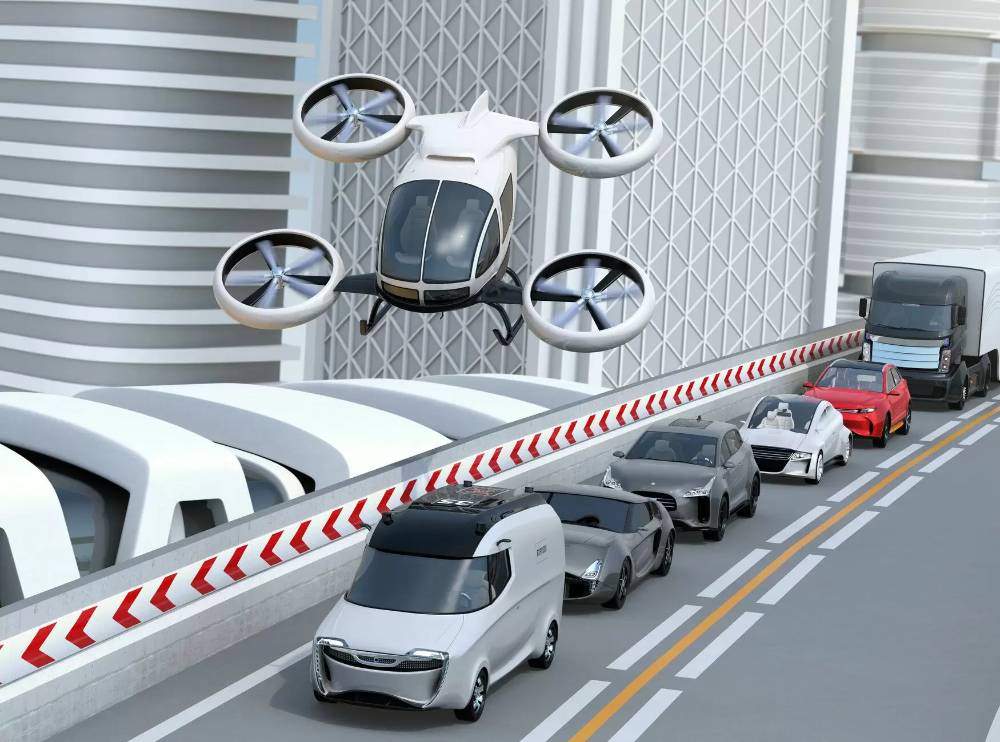
都市航空モビリティ(UAM):
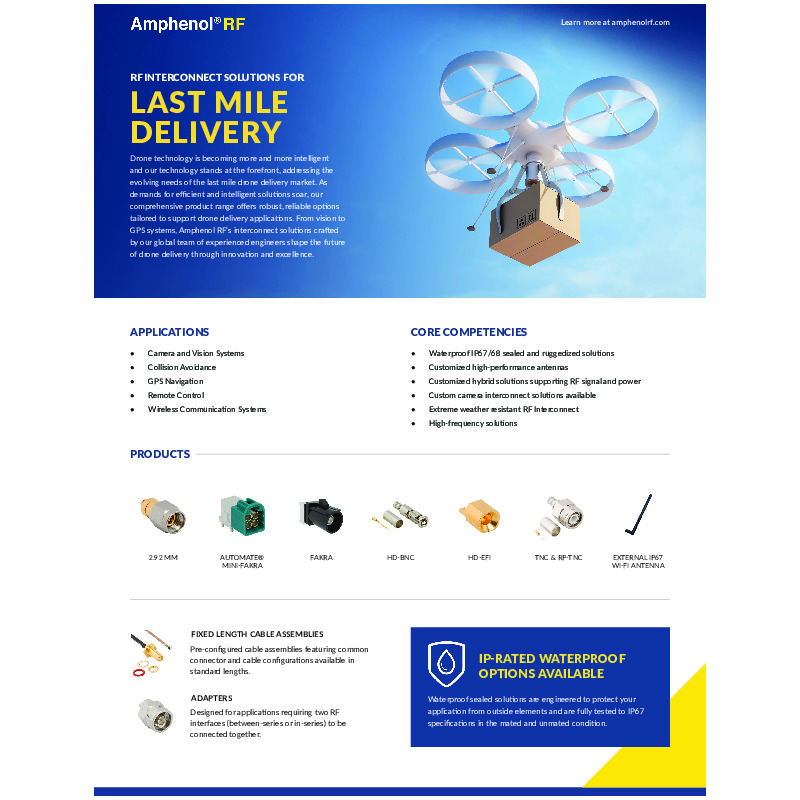
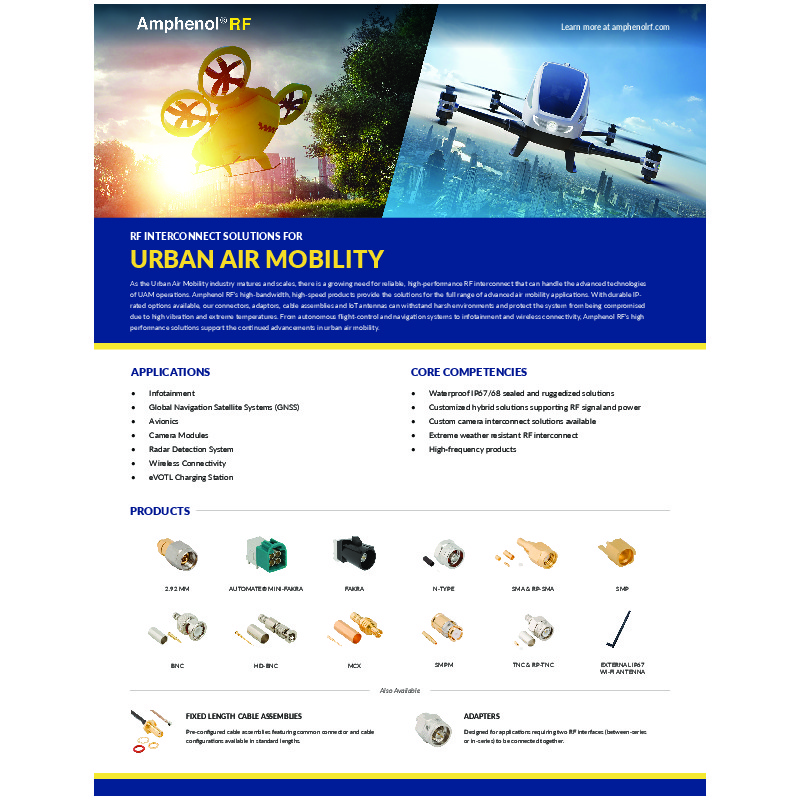
都市型航空モビリティ(UAM)システムの開発および運用には、都市交通向けに設計された電動垂直離着陸(eVTOL)機やドローンが含まれますが、その設計においてカメラは重要な構成要素として不可欠です。 これらは、操縦、航法、監視、意思決定に不可欠な機能をサポートし、人口密集地域における航空輸送の円滑な統合に貢献しています。
この用途におけるカメラモジュールは、以下の機能をサポートしています:
-
航法および衝突回避:カメラは、障害物、他の航空機、および潜在的な危険を検知することでリアルタイムの航法を支援し、安全な飛行経路の確保と衝突回避を実現します。
- 地形および障害物のマッピング:都市環境の詳細な3Dマップ画像を撮影し、航空機が複雑な地形や都市構造物を航行するのを支援します。
- 交通監視:都市空域における航空交通の監視および管理に使用され、効率的な経路設定とUAM機間の安全な間隔確保を保証します。
- 乗客および搭乗者の監視:機内では、カメラが乗客を監視し、シートベルトの着用を確認するとともに、飛行中のセキュリティを強化します。
- 着陸およびドッキング:パイロットや自律システムが、指定されたプラットフォームや着陸ゾーンで精密な着陸およびドッキング操作を行うのを支援します。
- 監視およびセキュリティ:飛行中の航空機の監視に加え、離着陸地点でのセキュリティおよび監視目的にも使用されます。これにより、不正アクセスを抑止し、万一の事故発生時に証拠を提供することが可能になります。
- 荷物および貨物の監視:貨物を輸送するUAM機において、カメラは輸送中の荷物や貨物の状態を監視します。
カメラモジュールの設計を形作るトレンド:
カメラモジュール技術は、安全性、自動運転、および運転体験の向上に対する高まる需要に応えるべく、絶えず進化しています。これを形作っている主なトレンドは4つあります。
- 小型化:自動車用カメラモジュールの小型化・コンパクト化が進むにつれ、より薄型・小型・軽量の部品に対する需要は今後も高まり続けるでしょう。
- 自動運転:カメラモジュールは、自動運転やADAS(先進運転支援システム)において不可欠であり、知覚、物体検知、意思決定アルゴリズムのためのリアルタイムデータを提供します。このトレンドにより、顧客はより高度なカメラを実現するために、高周波かつ信頼性の高いコネクタを求めるようになっています。
- 耐環境性の向上:自動車用カメラモジュールは、温度変化、振動、風雨への曝露など、過酷な環境条件に耐えなければなりません。車両のライフサイクルを通じてカメラ性能の長期的な安定性と信頼性を確保するには、耐久性が不可欠です。
- 解像度の向上:4Kや8Kを含む高解像度カメラに対する自動車分野での需要の高まりにより、より高周波対応のコネクタが必要とされています。
カメラモジュールの製造技術
カメラモジュールには、量産規模で成形、組み立て、統合されなければならない部品が含まれています。プレス加工や成形加工により、ハウジングやブラケットなどの金属部品を製造できます。金属板を切断・成形した後、成形された部品を組み立てたり溶接したりします。レンズ、ケーブル配線、プリント基板(PCB)のための構造を設計に組み込むことも可能です。
大量生産に適した部品の場合、プレス加工は機械加工と比較して材料の無駄と加工時間を削減できます。元の記事では、原材料の節約が最大90%、加工時間の短縮が75%以上になる可能性が挙げられていました。これらの数値は部品や製造プロセスに大きく依存するため、公表前には具体的な比較データによって裏付けられる必要があります。 金型費用も多額になる可能性があるため、生産数量が経済性に影響を与えます。
オーバーモールドは、別の部品や材料の周囲にポリマー材料を成形して、一体型の部品を作成する手法です。設計によっては、シール機能や複雑な形状を取り入れることができます。 インサート成形では、プラスチックを成形する前に、金属接点などの部品を金型内に配置します。これにより、接点と絶縁体を1つのアセンブリに統合することが可能です。IP等級を含む最終的な環境耐性等級は、製造方法から推測するのではなく、完成した設計について確認する必要があります。
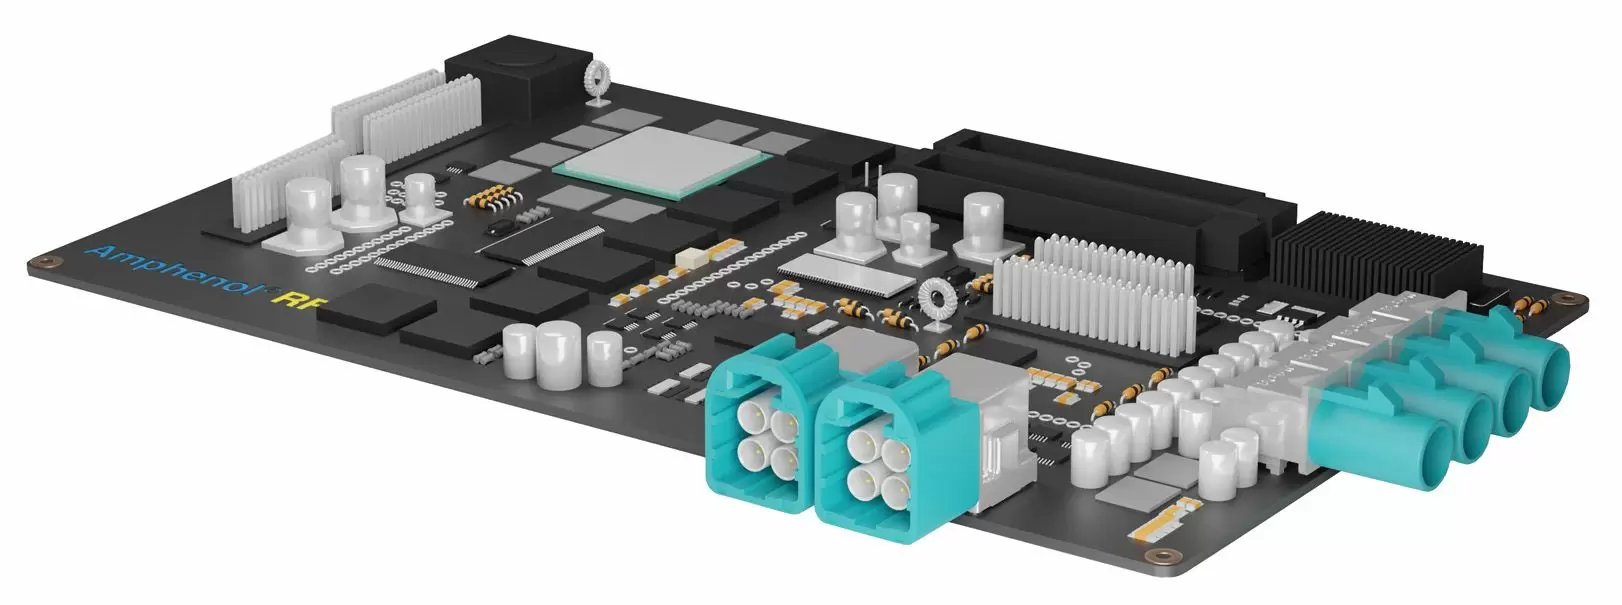
コンピューティングモジュール:
コンピュートモジュールは、カメラやその他のセンサーからの情報を処理し、車両やロボットによる意思決定を支援します。RF相互接続により、これらのモジュールはアンテナ、通信機器、およびセンシングシステムに接続される場合があります。一般的な演算タスクには以下が含まれます:
- センサーフュージョンと知覚:カメラ、LiDAR、超音波センサー、エンコーダ、その他の情報源からの情報を統合し、周囲の状況を解釈します。車両はこの情報を用いて車線標示や交通標識を識別し、ロボットは物体や障害物を認識するために利用します。
- 位置推定とマッピング:位置や向きを特定し、地図を作成または利用して、車両やロボットが環境内をナビゲートできるよう支援します。
- 経路計画と意思決定:目的地、周囲の状況、および現在の状態を評価して経路を計画します。車両の場合、これには速度、ブレーキ操作、車線変更の決定などが含まれます。倉庫では、通路を通る経路や割り当てられたタスクの優先順位などが含まれます。
これらの機能は、電気およびコンピューティングアーキテクチャ全体に依存しています。RF接続は、そのシステムを構成する要素の一つです。
アンフェノールRFソリューション:
自動車および産業用設計では、サイズ、機械的耐久性、RF性能の異なる組み合わせが求められます。アンフェノールRFは、超小型コネクタから堅牢なマルチポート製品に至るまで、幅広いインターフェースを提供しています。例えば、AMC4は基板上のフットプリントが2 mm × 2 mmです。 アンフェノールRFの資料では、基板からの突出高0.6mmと、嵌合時の高さ1.4mmが明確に区別されています。
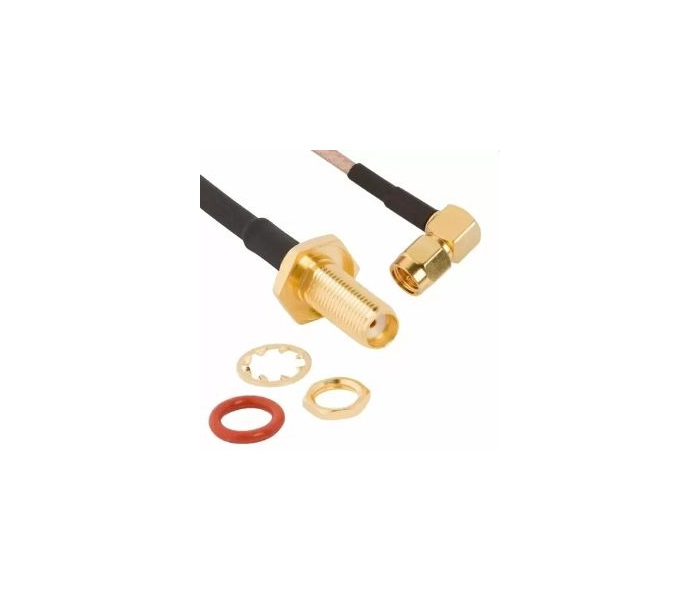
RF相互接続は、カメラシステム、インフォテインメントおよびテレマティクス機器、コンピューティングモジュールや電子制御ユニット(ECU)、車両用ワイヤーハーネスなどで使用できます。設計上の考慮事項としては、マルチポートハウジング、密閉型構成、およびあらかじめ構成されたケーブルアセンブリなどが挙げられます。 端子位置確保(TPA)は、ハウジング内のコンタクトを固定するのに役立ち、コネクタ位置確保(CPA)は、嵌合したコネクタペアを確実に固定するのに役立ちます。利用の可否は、選択した製品構成によって異なります。
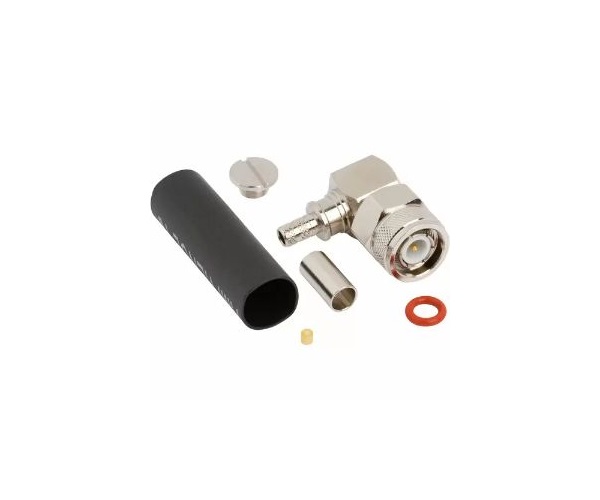
これらの用途で一般的に使用されるRFインターフェースには、以下のものがあります:
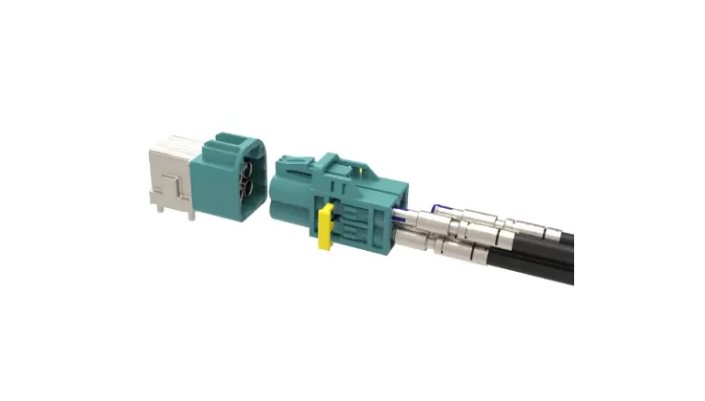
- AUTOMATE® Mini-FAKRAコネクタ(4ポート、2ポート、1ポート)
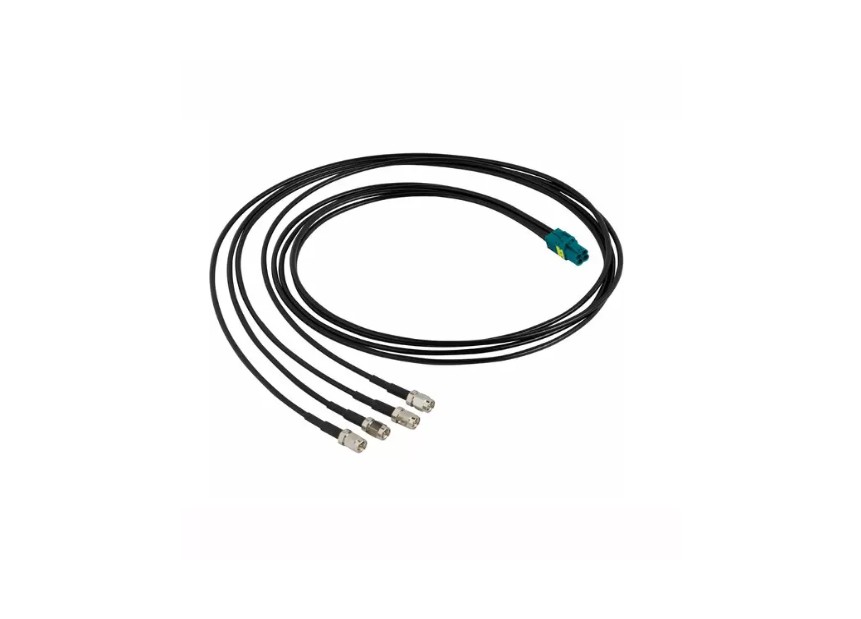
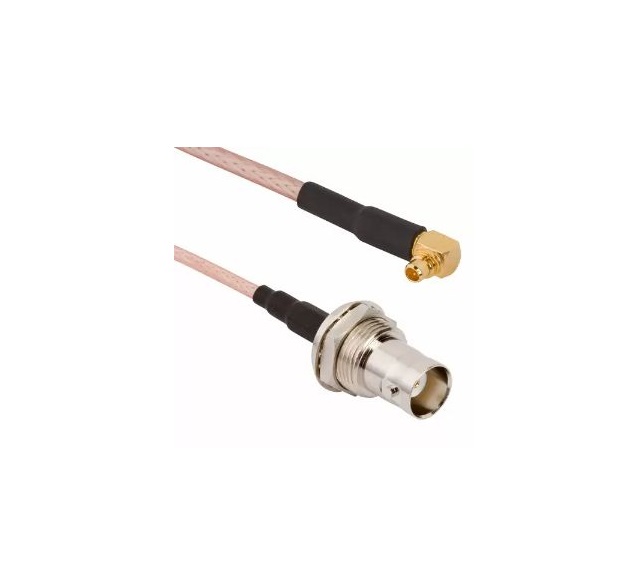
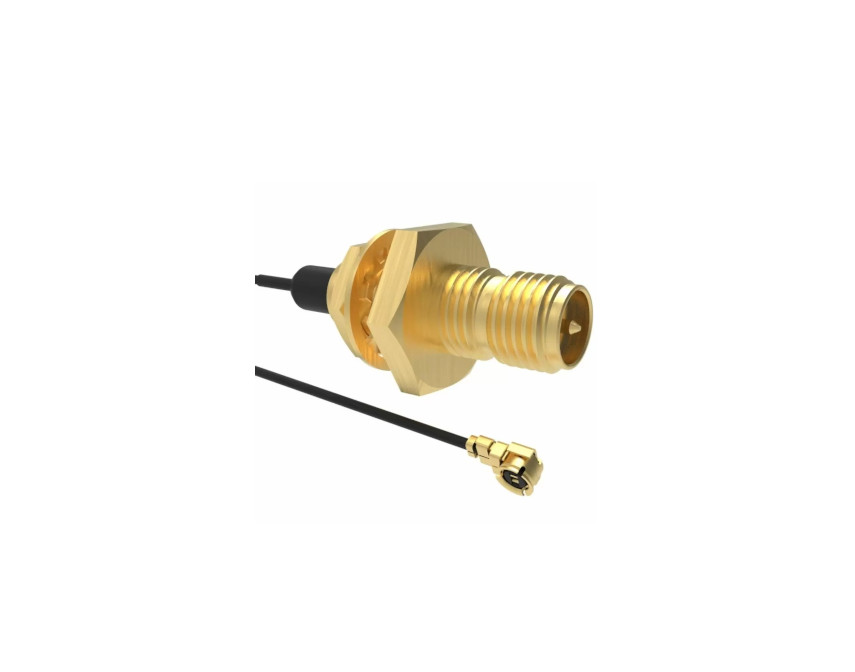
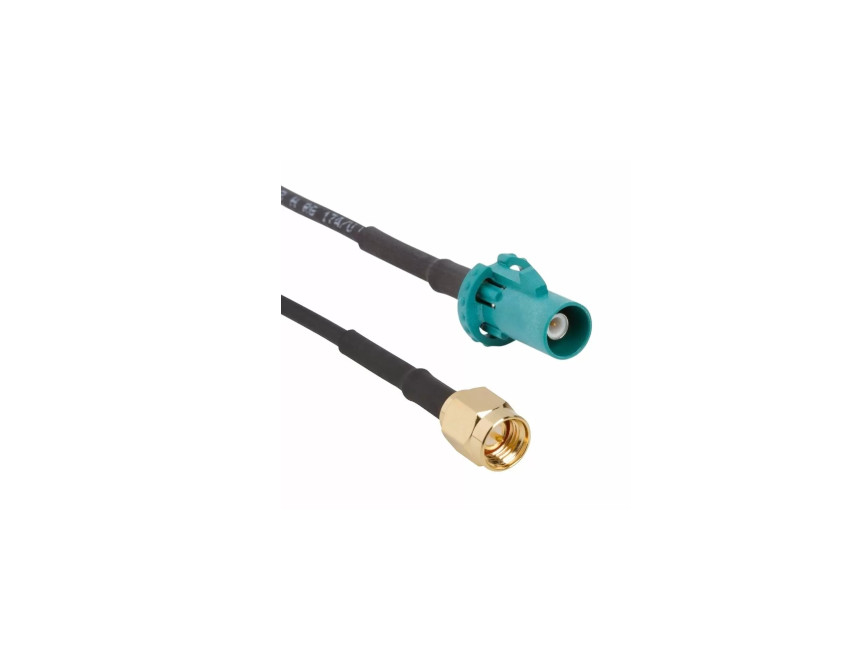
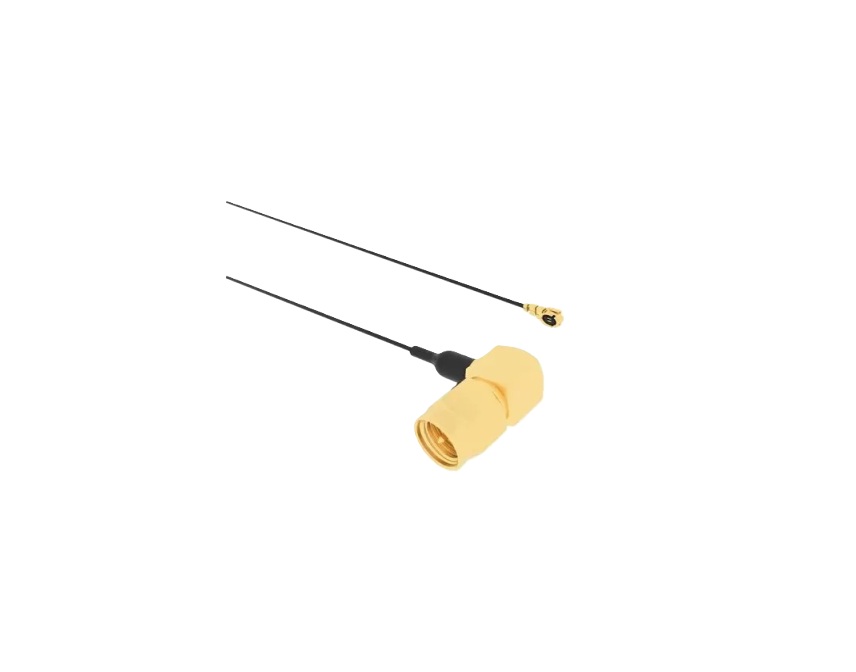
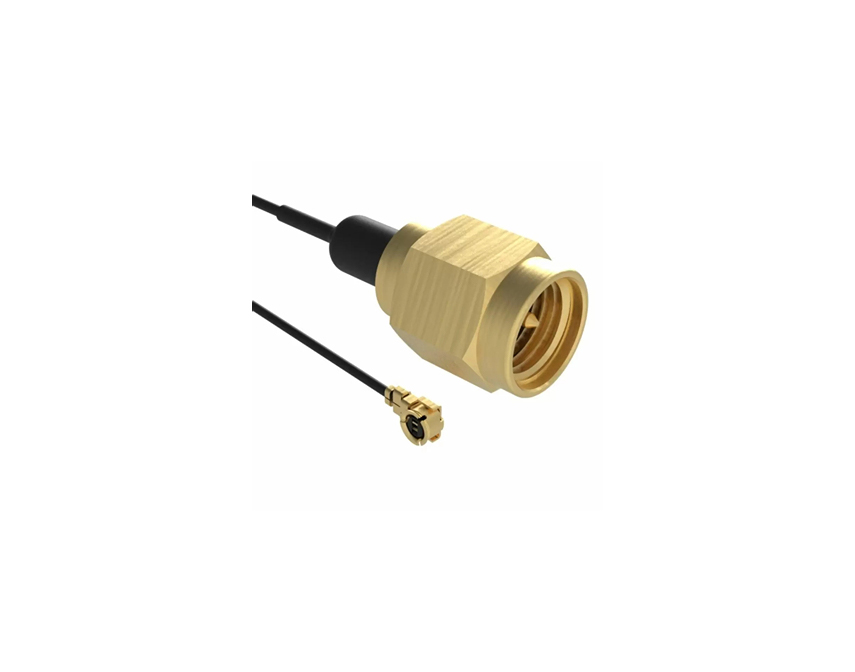
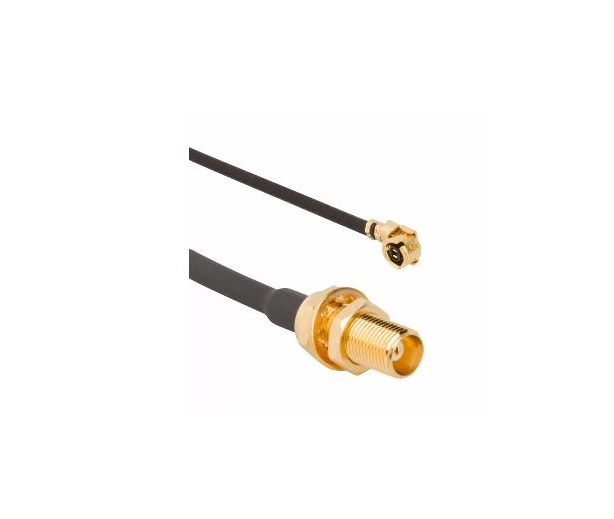
- AUTOMATE® Mini-FAKRA ケーブルアセンブリ(Mini-FAKRA-Mini-FAKRA、Mini-FAKRA-FAKRA、Mini-FAKRA-SMA)
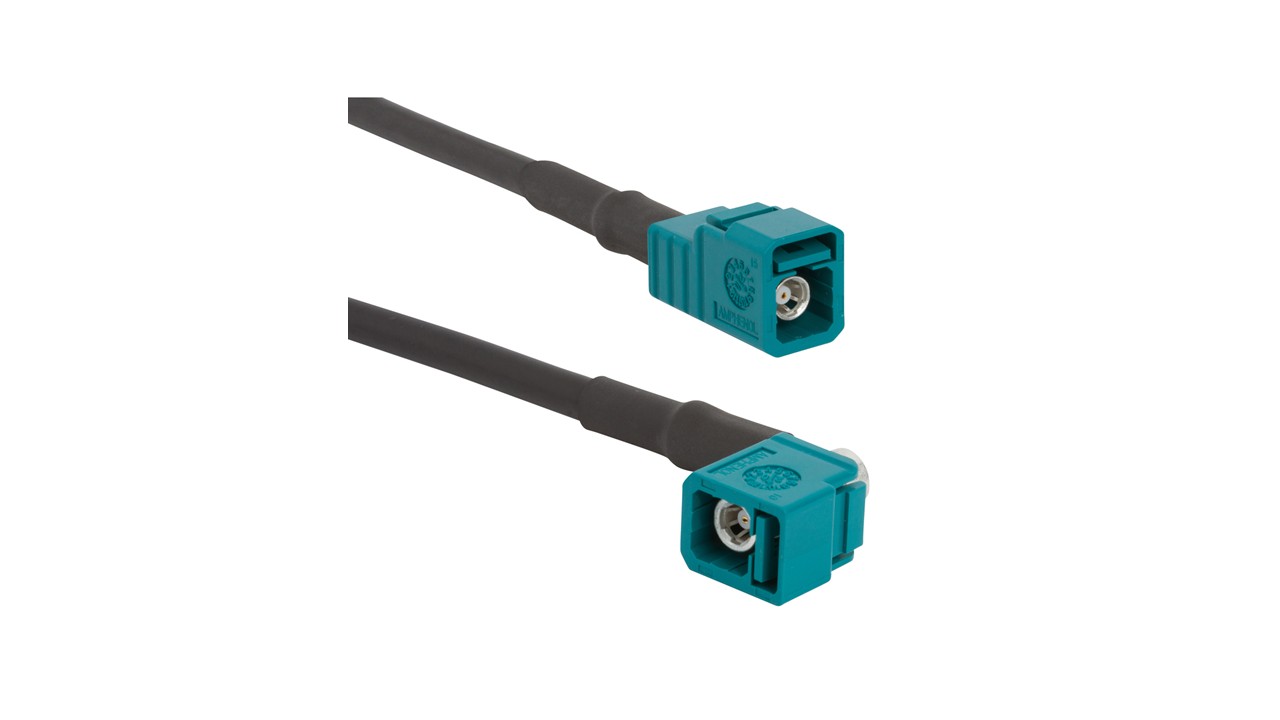
- FAKRAコネクタ(IP69K密閉型およびフローティング型)
- FAKRAケーブルアセンブリ(FAKRA-FAKRA、FAKRA-AUTOMATE、FAKRA-SMA)
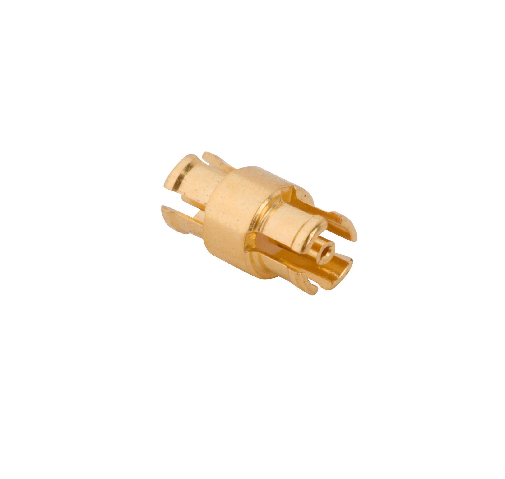
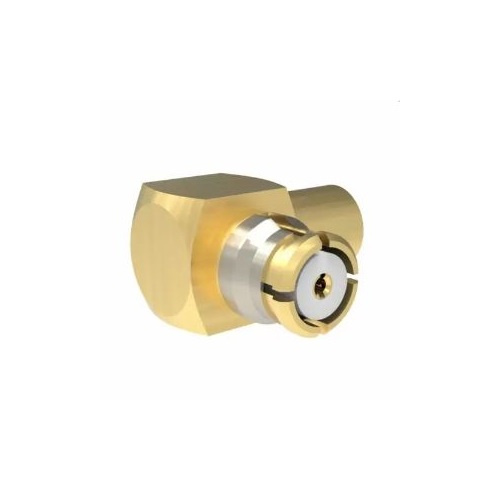
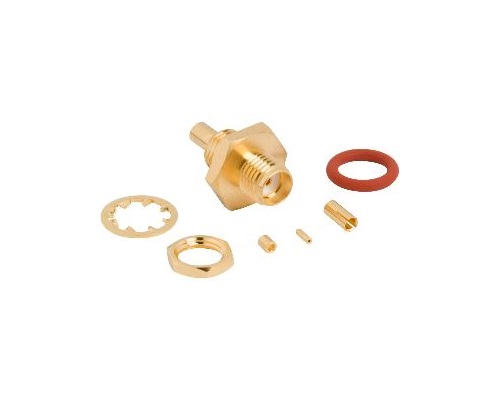
- スペースが限られた用途向けの基板間接続ソリューション(AFI、HD-AFI、UD-AFI、HD-EFI、PSMP、SMP、SMPM)コンピューティングモジュールには、同様のRF相互接続が必要です。アンフェノールRFがこの技術をどのようにサポートしているかについては、当社のブログ記事「コンピューティングモジュール向けRF相互接続」をご覧ください。
コンピュートモジュールには同様のRF相互接続が必要です。アンフェノールRFがこの技術をどのようにサポートしているかについては、当社のブログ記事「コンピュートモジュール向けRF相互接続」をご覧ください。
関連リソース

お問い合わせ
以下のフォームにご記入ください。折り返しご連絡いたします。
アスタリスク(*)が付いている項目は必須です。