
工場自動化の実現:倉庫用ロボットと自律移動ロボットの活用事例

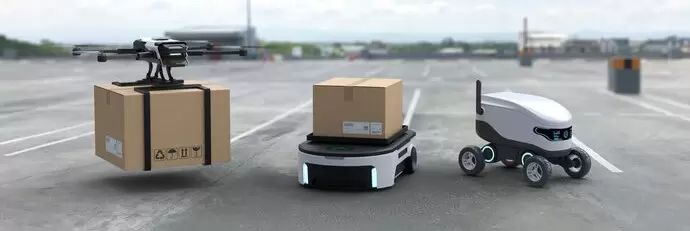
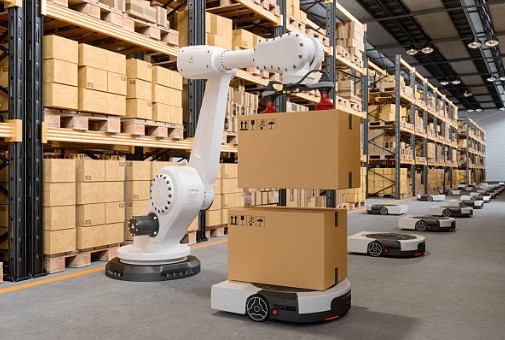
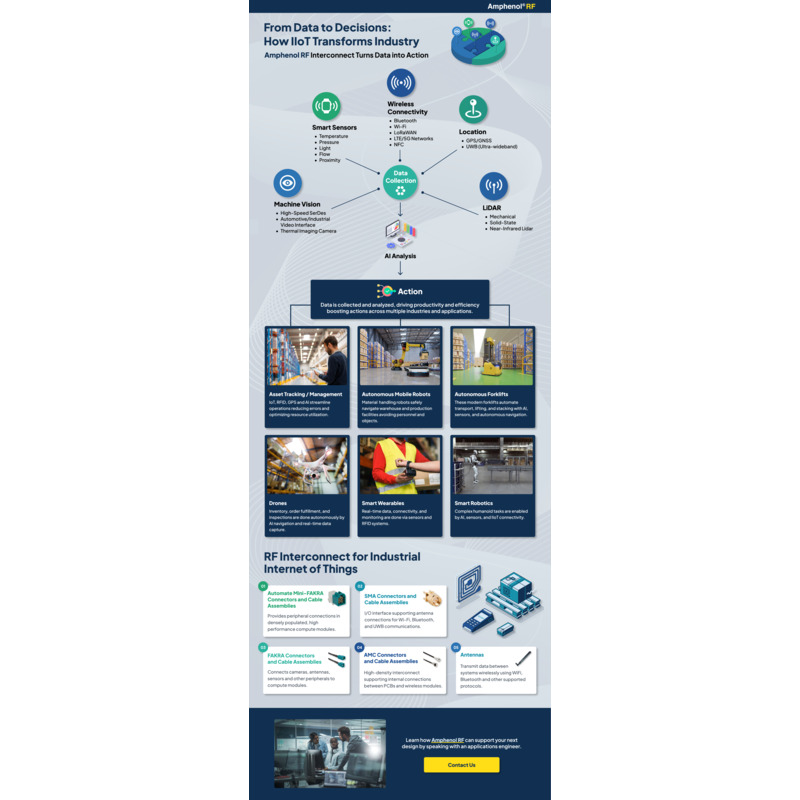
製造業者や物流事業者が生産性、安全性、柔軟性の向上を図る中、工場や倉庫の自動化は進化を続けています。自律移動ロボット(AMR)、無人搬送車(AGV)、ロボットピッキングシステム、および資材運搬機器は、カメラ、センサー、無線通信を活用して、混雑した産業環境下で稼働しています。
マシンビジョンとAIにより、これらのシステムの機能はさらに拡大しています。ロボットは、カメラ、LiDAR、近接センサーからの情報を処理して、物体を識別し、経路を計画し、変化する状況に対応することができます。より多くのロボットが連携して動作するにつれ、センサー、搭載コンピューティング機器、および無線インフラ間の信頼性の高い接続がますます重要になっています。
これらのシステムは、RF接続に対していくつかの要件を課しています。データは高速に伝送されなければならず、コンポーネントは限られたスペースに収まる必要があり、また、動きや振動、環境への曝露があっても接続の信頼性が維持されなければなりません。
倉庫の自動化において、自律移動ロボット(AMR)はどのように活用されているのでしょうか?
固定された経路に限定される機器とは異なり、AMRはセンサーと搭載コンピューティングを活用して、変化する空間内を自律的に移動できます。主な用途には以下が含まれます:
- 作業ステーション間の資材搬送
- ピッキングおよび注文の履行
- パレットやコンテナの搬送
- 在庫のスキャンと追跡
- 自動倉庫システムの支援
- 自律走行式牽引車またはフォークリフトとしての運用
- 施設の点検および監視
これらの用途のそれぞれにおいて、カメラ、センサー、アンテナ、無線機器、プロセッサ間の接続が必要となる場合があります。接続されるデバイスの数が増えるにつれ、RF相互接続システムはロボットの全体設計において重要な要素となります。
倉庫用ロボットにおいて、RF接続が重要な理由とは?
倉庫用ロボットは、管理システム、ネットワークインフラ、その他の機器と通信するために無線リンクを使用します。ロボット内部では、RF接続によってアンテナ、カメラ、センサー、および演算モジュールが相互に接続されます。用途に応じて、これらの経路はWi-Fi、セルラー通信、位置測位、マシンビジョン、またはテレメトリをサポートする場合があります。
エンジニアは、限られたスペースの可動機器にこれらの接続を組み込みつつ、信号性能を維持しなければなりません。コネクタおよびケーブルアセンブリには、コンパクトな設置面積、高い接続密度、柔軟な配線、確実な嵌合、振動や環境要因からの保護などが求められる場合があります。
Amphenol RFは、こうした信号経路上のさまざまなポイント向けに、RFコネクタおよびRFケーブルアセンブリを提供しています。
カメラ、センサー、およびコンピューティングモジュール向けの高速接続:
カメラやセンサーは、ロボットが在庫を認識したり、通路を移動したり、障害物を検知したりするのに役立ちます。それらの信号は、利用可能なスペース内に収まる接続を介して、搭載プロセッサに到達する必要があります。
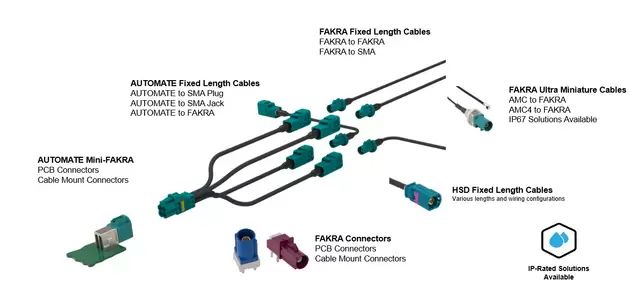
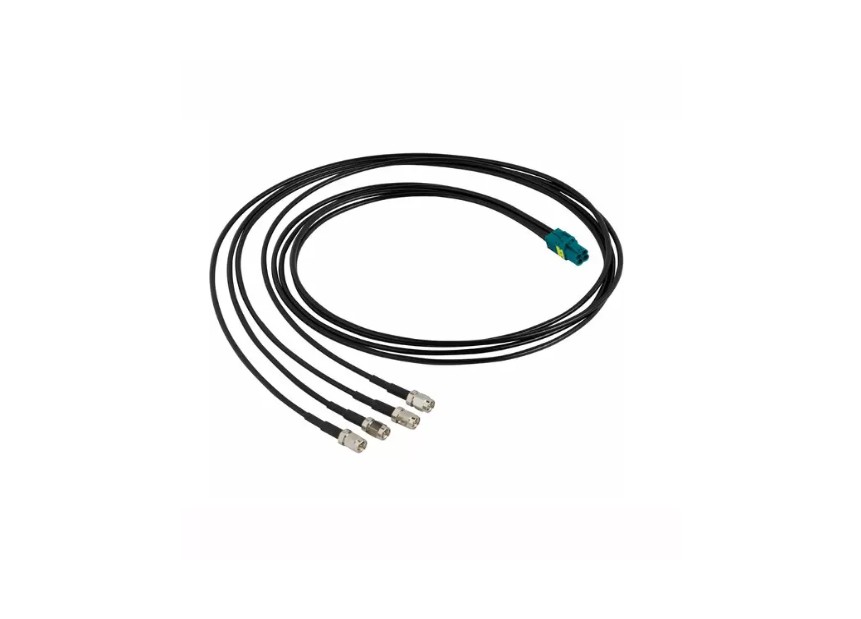
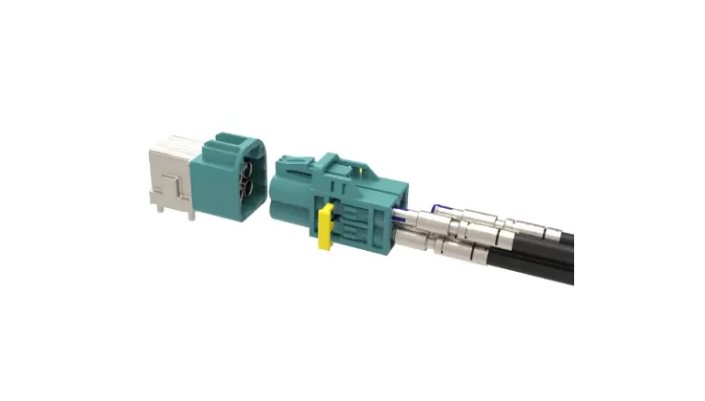
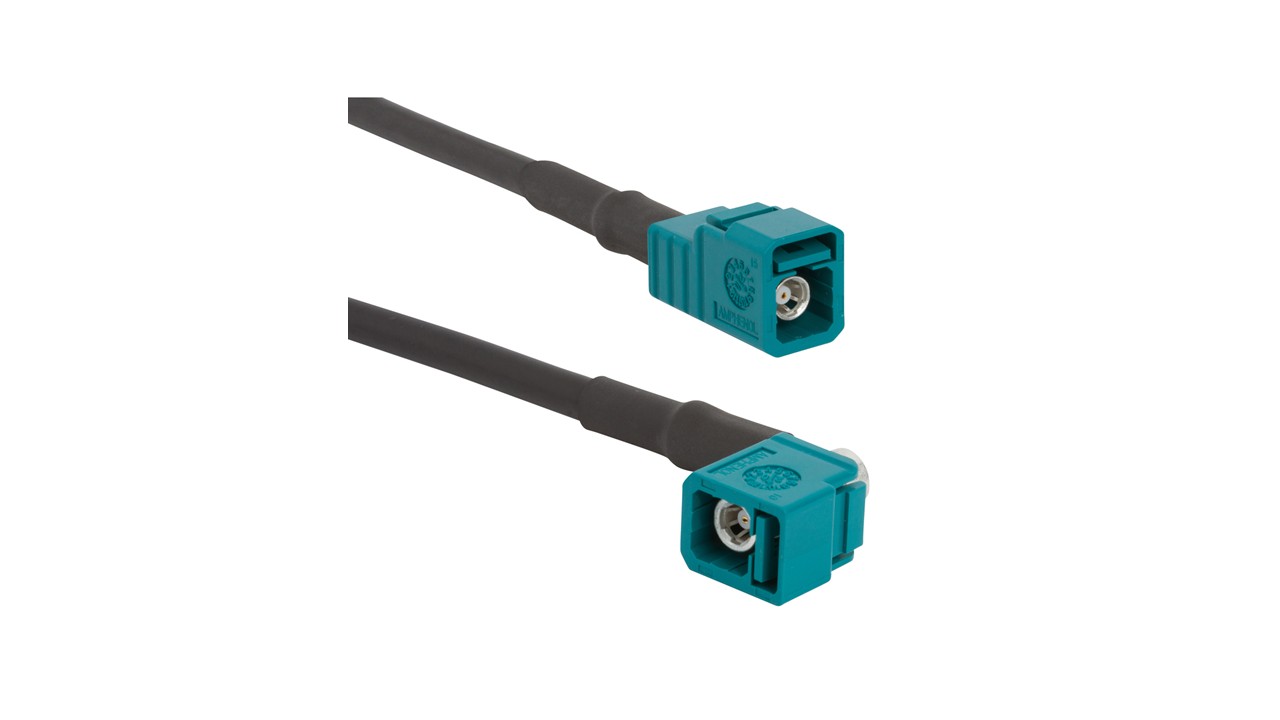
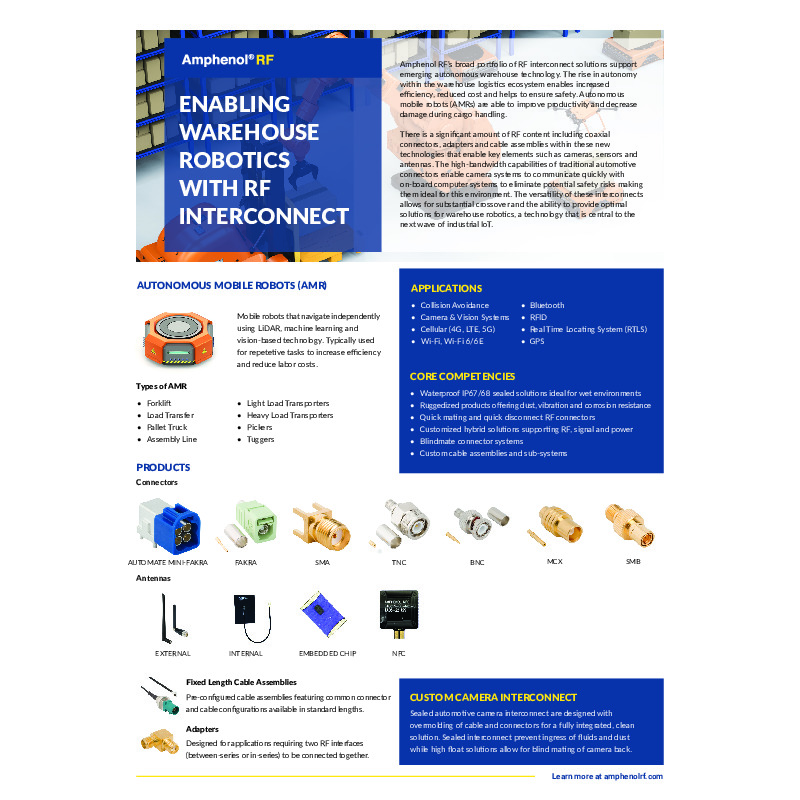
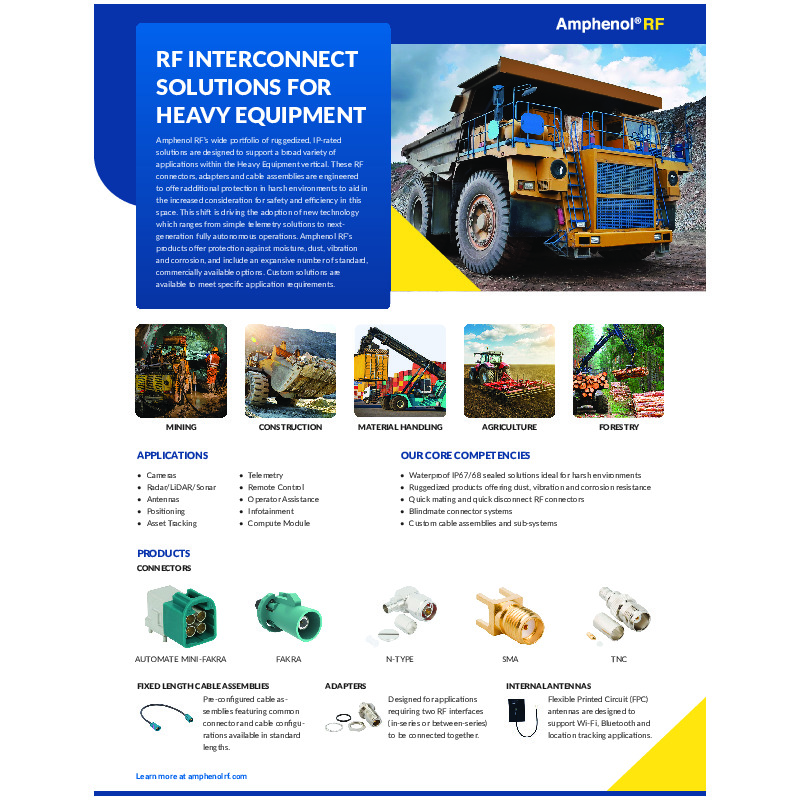
アンフェノールRFの「AUTOMATE Mini-FAKRA Type A」コネクタは、カメラやセンサーのアーキテクチャ向けにコンパクトな選択肢を提供します。 このシリーズは最大20 Gbpsのデータ転送速度に対応しており、従来のFAKRAコネクタと比較して設置スペースを最大80%削減できます。シングルポート、デュアルポート、クワッドポートのオプションにより、設計者は複数の接続を1つのハウジングにまとめることができます。実際の性能は、選択した構成およびケーブルによって異なります。
AUTOMATE Mini-FAKRA Type Aコネクタの詳細をご覧ください。
過酷な産業環境向けの堅牢なRF接続
ロボットや倉庫設備は、動きや振動にさらされます。稼働場所によっては、接続部が粉塵、湿気、あるいは温度変化にさらされることもあります。適切なコネクタの選定は、曝露環境と必要な保護等級によって決まります。
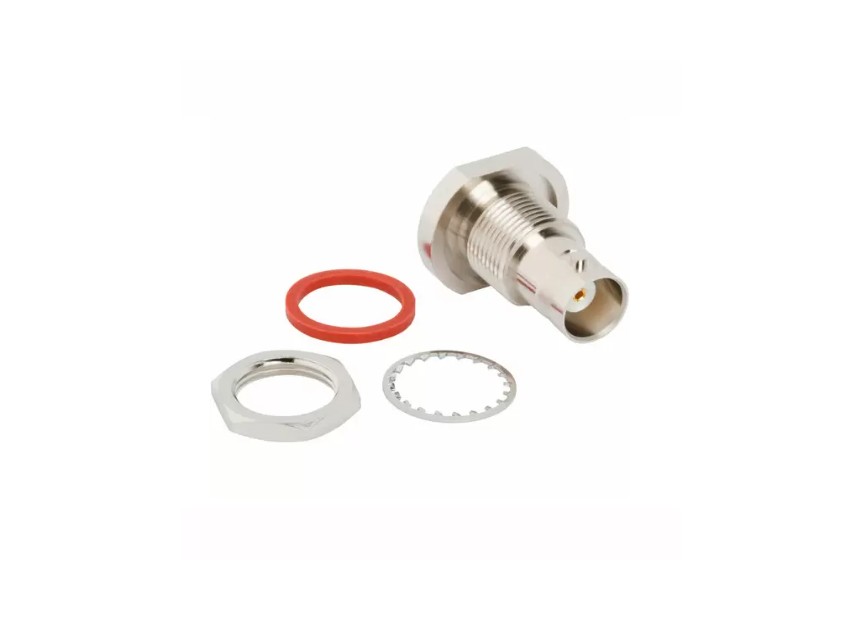
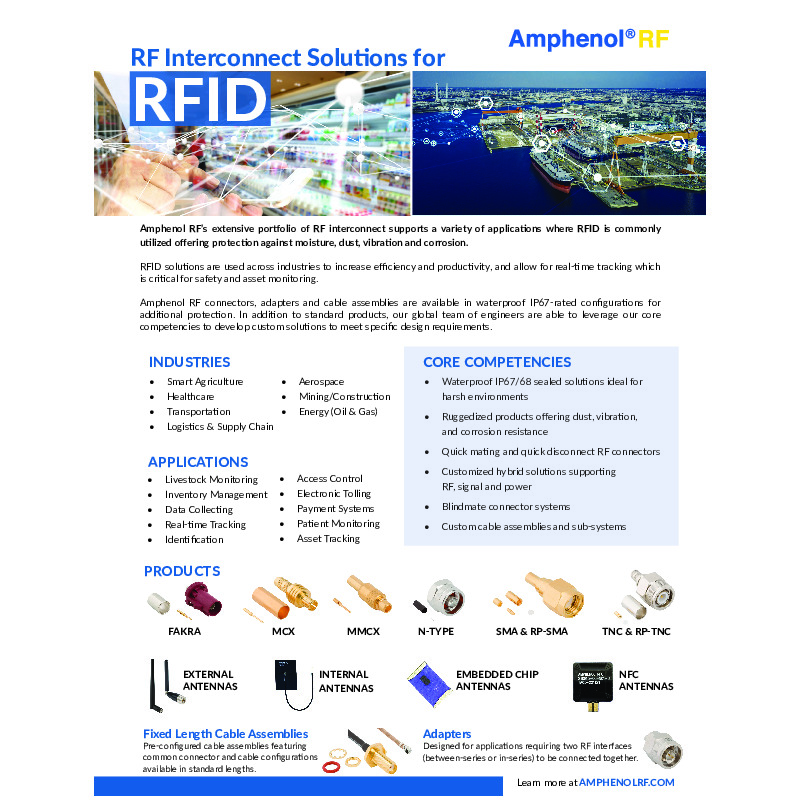
TNCコネクタは、振動を受けるアプリケーションにおいて確実な嵌合を実現するため、ネジ式結合を採用しています。標準設計は通常11 GHzまでの周波数に対応しており、拡張範囲設計では最大18 GHzまで対応可能です。特定の構成ではIP67の密閉性能を備えています。
N型コネクタは、産業用機器、外部アンテナ、ワイヤレスインフラ向けのもう一つのネジ式オプションです。標準設計は通常11 GHzまで対応し、拡張範囲のオプションでは18 GHzまで対応します。一部のモデルではIP67保護等級を実現しています。
小型化がロボットシステムの設計を変えている:
倉庫用ロボットは、必ずしも大型化するわけではなくとも、その能力を高めています。エンジニアは限られたスペースに追加のセンサー、無線機器、プロセッサ、アンテナを統合しており、部品の小型化の重要性が増しています。これはRF設計にとって課題となっています。より小型のコネクタは、アプリケーションで要求される電気的性能を維持しつつ、PCBや筐体内の占有スペースを最小限に抑える必要があります。
マイクロミニチュアおよびウルトラミニチュアのRFインターフェースは、エンジニアがこうしたますます複雑化するアーキテクチャのために利用可能なスペースを最大限に活用するのに役立ちます。コンパクトなRF接続は、従来のコネクタのフットプリントでは実用的でない場合のある、アンテナフィード、組み込みワイヤレスモジュール、および内部RF信号経路において特に有用です。
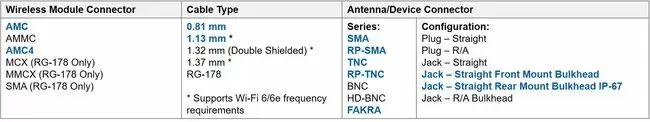
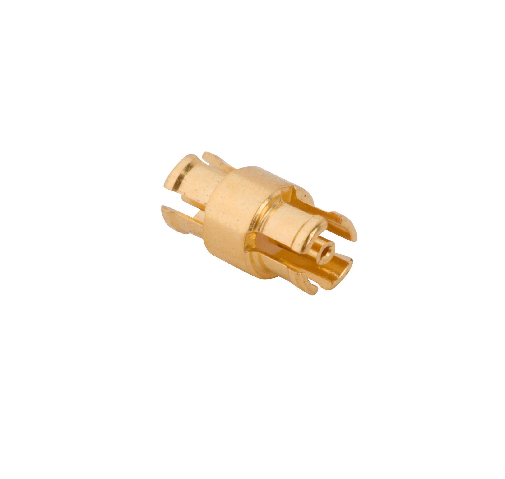
高周波数帯で極めてコンパクトな基板間接続が求められるシステムにおいて、SMPコネクタは、コンパクトなプッシュオン式ブラインドメイトインターフェースにより、40 GHzまでの広帯域性能を提供します。
アンフェノールのRF基板間接続ソリューションをご覧ください。
倉庫全体でのワイヤレス通信のサポート:
AMRは、多くの場合、より大規模な接続システムの一部として機能します。用途に応じて、フリートはWi-Fi、プライベートセルラーネットワーク、Bluetooth、GNSS、その他の技術を使用して、アクセスポイント、制御システム、エッジコンピューティング機器、および他のロボットと通信することがあります。
無線機とそのアンテナ間のRF経路には注意が必要です。コネクタの選定、ケーブルの種類や長さ、配線経路、アンテナの配置はすべて、性能に影響を及ぼす可能性があります。TNCおよびN型インターフェースは、外部アンテナや産業用無線機器向けにネジ式オプションを提供します。また、多数の無線機やアンテナが近接して動作する場合、エンジニアはより広範なRF環境も考慮する必要があります。
カメラおよびビジョンシステムには信頼性の高い相互接続が必要:
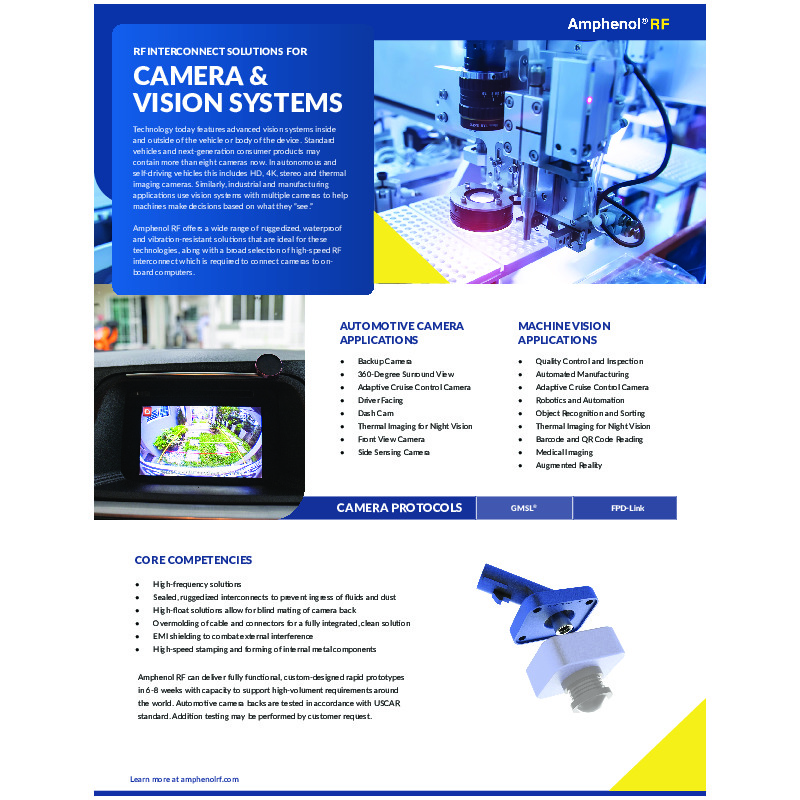
マシンビジョンは、単なる障害物検知の域を超えています。カメラは、ナビゲーション、バーコードやラベルの認識、在庫の識別、品質検査、そしてAIを活用した物体認識をサポートすることができます。 これらのアプリケーションにより、ロボット内部での接続要件がさらに高まっています。カメラ接続は、コンパクトなアセンブリ内に収まりつつ、振動や連続的な動きの下でも信頼性の高い性能を維持しながら、高いデータ転送速度に対応する必要がある場合があります。モジュラーシステムでは、ブラインドメイト接続により、組み立て、設置、およびメンテナンスを簡素化することも可能です。
アンフェノールRFのSMPコネクタは、コンパクトなフットプリントとプッシュオン式のブラインドメイト機能を兼ね備え、構成に応じて最大40 GHzの周波数に対応します。これらの特性により、SMPは高密度・高周波の基板間およびモジュール間のRF接続における選択肢となります。
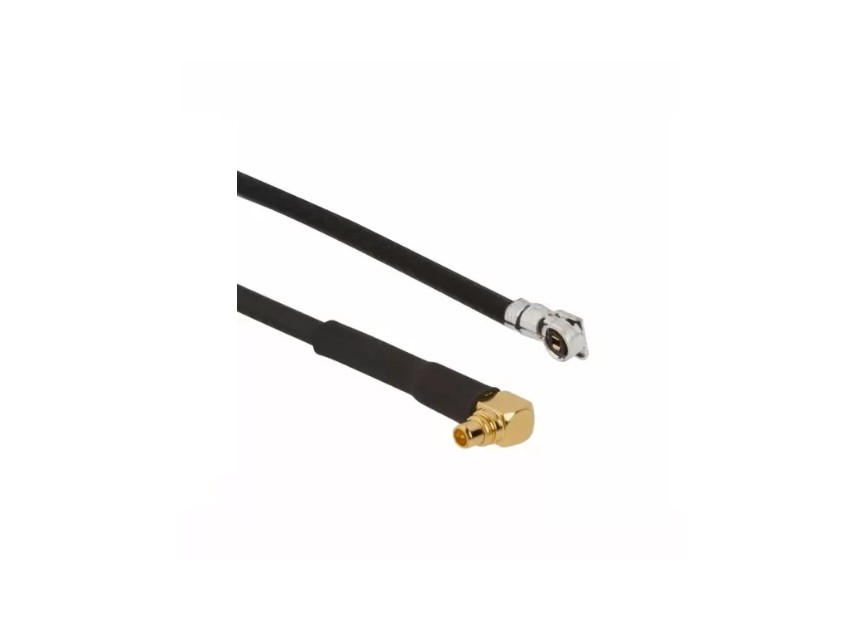
SMPケーブルアセンブリは、インターフェースをケーブル対基板アプリケーションにまで拡張し、コンパクトな機器内でのRF信号の配線にさらなる柔軟性を提供します。
75オームのカメラおよびビデオアーキテクチャ向けに、HD-AFIコネクタは、軸方向および半径方向のミスアライメントに対応するように設計された、高フロートブラインドメイトインターフェースを提供します。このシリーズは基板間アプリケーション向けに利用可能で、マシンビジョンや産業用検査システムに対応できます。
これらの選択肢により、エンジニアはビジョンシステムの電気的アーキテクチャ、利用可能なスペース、および機械的要件に基づいてインターフェースを選択できます。
倉庫用ロボットのRF相互接続を選定する際、エンジニアは何を考慮すべきか?:
自律型ロボット内のあらゆる接続に対応できる単一のRFコネクタは存在しません。システムの各領域によって、電気的、機械的、環境的な要件が異なります。エンジニアはRF相互接続を選定する際、以下のいくつかの要因を考慮する必要があります:
周波数と帯域幅:アンテナ、カメラ、センサー、または通信システムの周波数範囲とデータ要件を特定します。
利用可能なスペース:PCBのフットプリント、コネクタの嵌合高さ、およびケーブル配線に利用できるスペースを評価します。
環境への曝露:その接続が、湿気、粉塵、その他の環境条件からの保護を必要とするかどうかを判断します。
振動と動き:移動式システムにおいて確実な接続を維持できるインターフェースおよびケーブルアセンブリを選択します。
ケーブルの柔軟性:配線経路が狭く、アセンブリがコンパクトな場合は、フレキシブルケーブルやマイクロ同軸ケーブルの採用が必要になる場合があります。
接続密度:AUTOMATE Mini-FAKRA などのマルチポートインターフェースは、複数のカメラやセンサーが同一システムに統合されている場合に、複数の高速接続を統合するのに役立ちます。
アセンブリの要件:ブラインドメイト、プッシュオン、およびネジ式インターフェースは、機器の製造、設置、および保守の方法に応じて、それぞれ異なる利点があります。
設計プロセスの早い段階でこれらの要件を考慮することで、エンジニアは、現在の性能要件をサポートしつつ、将来のシステム拡張に向けた柔軟性も備えた RF アーキテクチャを構築することができます。
倉庫ロボットアプリケーションに適したアンフェノールの RF ソリューション:
ロボットプラットフォームの各領域では、それぞれに適したRF相互接続技術を活用できます。
| ロボットアプリケーション | 主な要件 | アンフェノールRFソリューション |
|---|---|---|
| マシンビジョンカメラ | 高速データ伝送、コンパクトなパッケージング | AUTOMATE Mini-FAKRA |
| マルチカメラシステム | 高データレート、高接続密度 | AUTOMATE Mini-FAKRA |
| 内蔵RFモジュール | コンパクトで高周波対応の接続ソリューション | SMP |
| モジュラー式カメラおよびビジョンシステム | ブラインド・メーティング、位置合わせ公差 | SMPおよびHD-AFI |
| Wi-Fiおよびワイヤレスアンテナ | 安全なRF接続 | TNC |
| 外部アンテナシステム | 堅牢性、環境保護 | N型およびTNC |
| 高密度基板間接続 | 高密度基板間接続 | アンフェノールRFの基板間接続ソリューション |
次世代のファクトリーオートメーションに向けたRF接続:
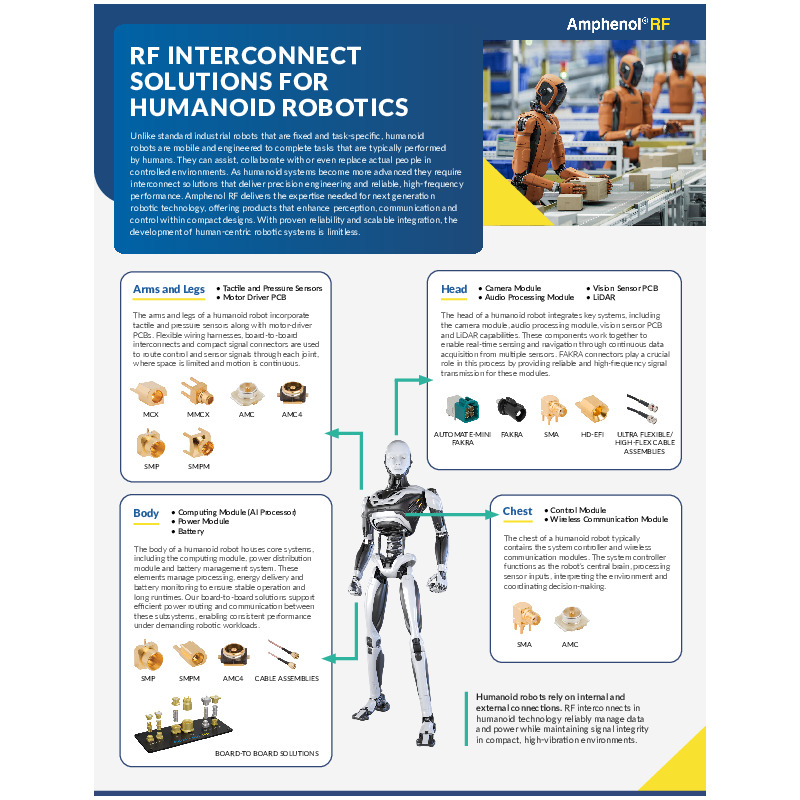
倉庫の自動化は、孤立した機械から相互接続されたロボットエコシステムへと進化しています。AMR(自律移動ロボット)、自動ピッキングシステム、マシンビジョン、AI搭載ロボット、インテリジェントなマテリアルハンドリング機器はすべて、データを確実に収集、伝送、処理する能力に依存しています。RF相互接続は、アンテナやワイヤレスモジュールからカメラ、センサー、コンピューティングプラットフォームに至るまで、これらのシステム全体において重要な接続を提供します。
アンフェノールRFは、これらの要件に対応できる幅広いRFソリューションのポートフォリオを提供しています。これには、コンパクトで高速な接続を実現する「AUTOMATE Mini-FAKRA」、高周波ブラインドメイト用途向けの「SMP」、高フロート基板間接続向けの「HD-AFI」、および産業用ワイヤレス接続向けの堅牢なTNCおよびN型インターフェースなどが含まれます。
また、アンフェノールRFは、エンジニアが特殊な電気的、機械的、環境的、およびパッケージング上の要件に対応できるよう、ケーブルアセンブリ、アダプタ、およびカスタムRF相互接続ソリューションも提供しています。倉庫用ロボットがよりインテリジェント化し、接続性と自律性を高めていく中、RF信号経路をシステムアーキテクチャの不可欠な部分として設計することは、これらの次世代自動化プラットフォームに必要な信頼性の高い通信を実現するのに役立ちます。
ファクトリーオートメーションおよびロボティクス用途向けのアンフェノールRFのコネクタおよびRFケーブルアセンブリをご覧ください。
関連リソース

お問い合わせ
以下のフォームにご記入ください。折り返しご連絡いたします。
アスタリスク(*)が付いている項目は必須です。